L’industrie manufacturière américaine a besoin de bien plus que d’une simple « caméra intelligente » prête à l’emploi. La véritable force réside dans la connectivité. C’est tout l’enjeu de l’intégration des systèmes de vision. Aux États-Unis, le marché de la vision industrielle progresse rapidement, avec un TCAC prévu de plus de 12 % entre 2025 et 2030.
Cette croissance ne repose pas uniquement sur des caméras plus performantes. Il s’agit surtout d’intégrer l’IA dans la vision industrielle au cœur même des ateliers de production. Des études indiquent que plus de 60 % des fabricants considèrent l’intégration de la vision robotique comme indispensable à une automatisation industrielle flexible.
Mais comment faire en sorte qu'une caméra, un robot et un automate parlent la même langue ?
Ce guide aborde les principes fondamentaux pour réussir l'intégration de systèmes de vision, depuis l’interface de vision API jusqu’à la conception de dispositifs capables d’arrêter la ligne dès qu’un défaut survient, un principe clé appelé Jidoka.
Qu'est-ce que l'intégration de systèmes de vision (et pourquoi représente-t-elle 90 % du projet) ?
Acheter une caméra haute résolution est la partie facile. L'intégration est le travail complexe et à haute valeur ajoutée qui consiste à faire de cette caméra un élément fonctionnel de votre ligne de production. C'est ce travail qui définit la réussite de l'intégration d'un système de vision.
C'est toute la différence entre une « démo technique sympa » et un « processus de fabrication fiable ». Une caméra autonome peut repérer un défaut, mais un système intégré peut intervenir en temps réel. C’est précisément là qu’un intégrateur de vision industrielle apporte toute sa valeur ajoutée.
Les trois piliers fondamentaux de l'intégration
Une véritable intégration de système de vision repose sur trois piliers.
- Intégration mécanique : elle consiste à fixer physiquement la caméra, les éclairages et les optiques. Cela implique des supports sur mesure, des boîtiers certifiés IP67 et une structure rigide, impérativement protégée des vibrations de la machine et des pannes courantes des systèmes de vision.
- Intégration électrique : elle concerne l’alimentation des composants de vision industrielle et le câblage des E/S. Elle englobe la connexion des déclencheurs de capteurs et l'envoi des signaux « Bon/Mauvais » vers les systèmes d’éjection.
Intégration des données et du contrôle-commande : il s'agit de la « poignée de main » numérique, indispensable à la réussite de vos intégrations de systèmes de vision. C’est ainsi que le système de vision communique ce qu'il détecte à votre installation d’automatisation, souvent par le biais d’une interface de vision API.
| Pilier | Focus | Activité clé | Défi |
|---|---|---|---|
| Intégration mécanique | Stabilité | Montage du matériel, optique et protection contre les vibrations | Défaillances courantes du système dues à un mauvais alignement |
| Intégration électrique | Alimentation et E/S | Câblage des composants de vision et configuration des lignes de signal de rejet | Maintien d'une alimentation propre et d'une transmission fiable des signaux discrets |
| Intégration des données et des contrôles | Poignée de main numérique | Programmation d'interfaces de vision pour automates programmables industriels (API) via des protocoles de communication industriels | Mappage précis de données complexes pour la coordination de la vision robotique |
Cette connexion de données, l'interface de vision API, est le cerveau de toute l'opération. Examinons cela de plus près.
Le « cerveau » : Maîtriser l'interface de vision API
Votre API (automate programmable industriel) joue le rôle d'agent de circulation sur votre ligne de production. L’interface de vision API constitue le canal de communication qu’il utilise pour piloter le système de vision et recevoir ses données. Sans une interface de vision API robuste, votre ligne s'arrête. Cette communication est au cœur de toute intégration réussie d'un système de vision.
1. Choisir votre langage : protocoles de communication courants
Le protocole que vous utilisez est le choix le plus important pour votre interface de vision API. Il s'agit des protocoles de communication industriels qui permettent à vos appareils de communiquer.
- EtherNet/IP (EIP) : c'est le standard dominant aux États-Unis, en particulier pour les API Rockwell/Allen-Bradley. Rapide et robuste, il prend en charge des volumes de données importants.
- PROFINET : c’est le standard ultra-rapide dédié aux API Siemens. Vous le retrouverez dans de nombreuses usines de conception européenne.
- Modbus TCP : il s'agit d'un protocole plus ancien et rudimentaire. Il convient parfaitement aux signaux basiques « Bon/Mauvais », mais s'avère moins adapté aux intégrations de systèmes de vision complexes.
2. Données vs E/S : que transmettez-vous ?
- E/S discrètes : c'est la méthode basique. Un simple signal « Tout ou rien » transmis par un fil (par ex., « Broche 1 à l'état HAUT = Conforme », « Broche 2 à l'état HAUT = Non conforme »).
- Échange de données : c’est la méthode intelligente. Le système de vision transmet une chaîne de données complète à l’API, par exemple : « Piece_OK, X=150.2, Y=301.5, R=90.1 ». Ces données détaillées issues de vos intégrations de systèmes de vision sont indispensables à l’intégration de la vision robotique.
Maintenant que le « cerveau » transmet des données intelligentes, voyons comment le « muscle » les utilise.
Le « muscle » : bonnes pratiques pour l'intégration de la vision robotique
C'est ici que l'automatisation gagne en flexibilité. L'intégration de la vision robotique donne des « yeux » à votre robot. Cela lui permet de prélever des pièces dans un bac en vrac ou de guider un composant avec une précision inférieure au millimètre.
Pour la robotique guidée par vision, la configuration est primordiale. Une bonne intégration des systèmes de vision fait toute la différence.
1. Le choix entre « Eye-in-Hand » (caméra embarquée) et « Eye-to-Hand » (caméra fixe)
Vous disposez de deux options principales pour le positionnement de la caméra dans vos intégrations de systèmes de vision.
A) Caméra embarquée (Eye-in-Hand) : la caméra est fixée directement sur le poignet du robot.
- Avantages : elle permet d'obtenir des vues rapprochées sous plusieurs angles. Elle est idéale pour inspecter une pièce après sa saisie par le robot.
- Inconvénients : la caméra est exposée aux vibrations et à l’usure prématurée des câbles. Elle allonge également les temps de cycle, puisque le robot doit s'arrêter pour prendre la photo.
B) Caméra déportée (Eye-to-Hand) : la caméra est installée en position fixe et surplombe la zone de travail du robot.
- Avantages : cette configuration est particulièrement rapide et stable. Le robot peut se déplacer pour saisir la pièce A pendant que la caméra localise déjà la pièce B.
Inconvénients : le bras du robot peut lui-même masquer le champ de vision de la caméra (un phénomène appelé occlusion).
| Composant | Fonction / Positionnement | Avantages | Inconvénients |
|---|---|---|---|
| Intégration de la vision robotique | Donne au robot des « yeux » pour une automatisation flexible. | Permet la robotique guidée par vision et l'assemblage de précision. | Nécessite un étalonnage main-œil complexe. |
| Caméra embarquée (Eye-in-Hand) | Caméra montée sur le poignet du robot. | Offre des vues rapprochées sous plusieurs angles ; idéal pour l'inspection après la saisie. | Temps de cycle plus lents ; sensible aux vibrations et à l'usure des câbles. |
| Caméra fixe (Eye-to-Hand) | Caméra montée dans une position fixe au-dessus de la zone de travail. | Très rapide et stable ; le robot se déplace indépendamment pendant la détection d'objets. | Le bras du robot peut provoquer une occlusion (bloquer la vue de la caméra). |
| Étalonnage main-œil | Relie mathématiquement les pixels de la caméra aux coordonnées du robot (X, Y, Z). | Garantit une précision submillimétrique sur tous les systèmes de vision robotique. | Un mauvais étalonnage entraîne des erreurs de positionnement majeures et des détections manquées. |
| Flux de données | Transfert de coordonnées à haute vitesse via API ou interface de vision. | Permet le mouvement du robot en temps réel et une saisie précise. | Une configuration incorrecte peut entraîner des retards de communication et des goulots d'étranglement de données. |
2. Le cauchemar de l'étalonnage « main-œil »
Le principal défi de l’intégration de la vision robotique réside dans l’étalonnage. C’est là que de nombreuses intégrations de systèmes de vision échouent. Il est indispensable de faire correspondre les coordonnées 2D en pixels de la caméra avec les coordonnées 3D réelles du robot. Un mauvais étalonnage compte parmi les défaillances les plus fréquentes en vision industrielle et explique pourquoi un robot peut « manquer » une pièce de 5 mm.
Voici ce que cela implique :
- Créer une synchronisation (« handshake ») : Vous devez établir un lien mathématique précis entre les pixels de la caméra (par ex., « pixel 800, 600 ») et le repère spatial du robot (par ex., « X, Y, Z »).
- Gérer les données : Cet échange de données s'appuie souvent sur l'interface de vision de l'automate (PLC) pour gérer le transfert des coordonnées.
- Viser la perfection : Une intégration irréprochable du système de vision repose sur un étalonnage parfait.
Ce processus de localisation et de manipulation des pièces ne sert pas uniquement à la saisie. C'est également la clé pour empêcher les pièces défectueuses de quitter votre ligne de production.
Comment le Jidoka peut aider à prévenir les défaillances
Jidoka Technologies est une entreprise d'automatisation industrielle qui fournit des solutions de vision autonome basées sur l'IA. Son modèle économique repose sur la fourniture de systèmes complets et intégrés (et non de simples logiciels) qui répondent aux défis du contrôle qualité et de l'optimisation des processus.
Voici comment cela fonctionne :
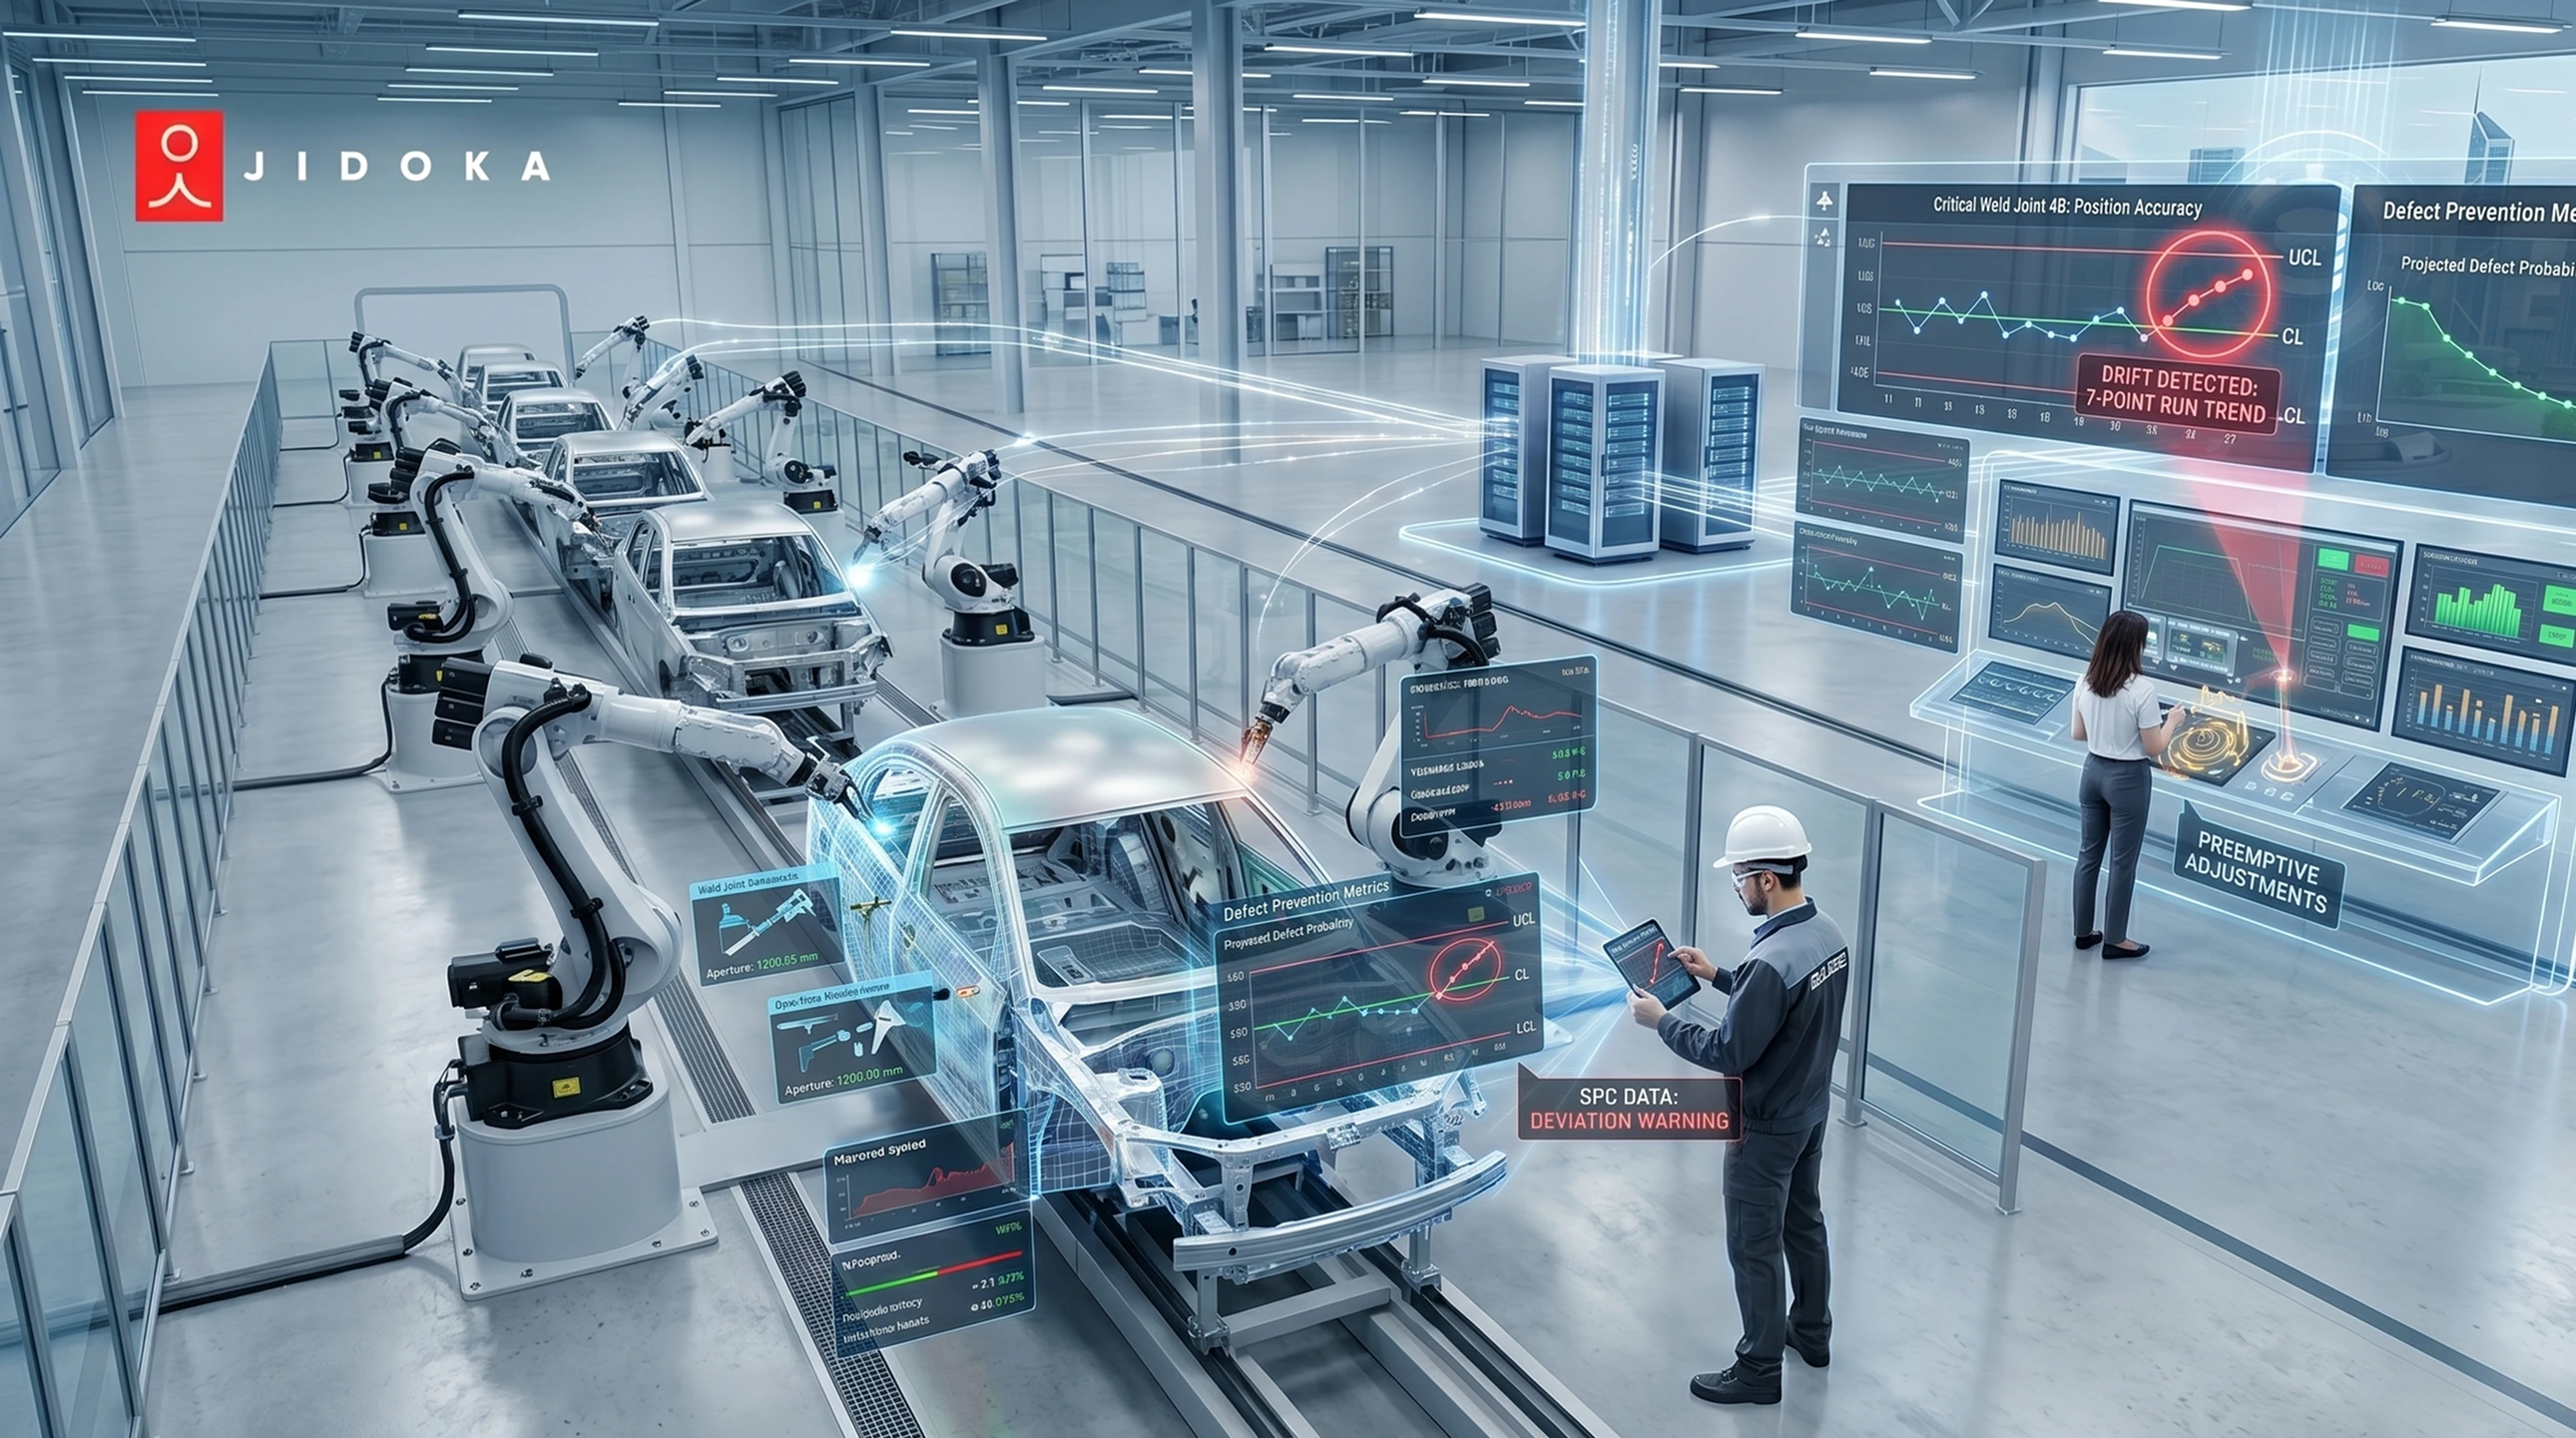
- Détecter : La caméra repère automatiquement un défaut critique, tel qu'un joint manquant.
- Arrêter : L'interface de vision de l'automate est programmée pour interrompre immédiatement la ligne en cas de problème grave.
- Alerter : Une colonne lumineuse « Andon » clignote en rouge pour appeler un opérateur.
- Prévenir : L'opérateur ne se contente pas de relancer la ligne. Il recherche la cause profonde (par ex., une capsuleuse mal alignée) et corrige le processus.
Nous avons intégré cette logique exacte dans plus de 100 déploiements réussis pour plus de 48 clients de confiance à travers le monde. C'est ainsi que l'intégration de systèmes de vision vous permet de passer de la simple détection des défauts à leur prévention proactive.
Vous souhaitez découvrir comment intégrer Jidoka à votre ligne ? Échangeons ensemble.
Conclusion : arrêtez de détecter les défauts, commencez à les prévenir
La réussite de l'intégration d'un système de vision dépend moins de la marque de la caméra que de la qualité de la connexion. Le véritable travail réside dans l'ingénierie.
Un intégrateur de vision industrielle doit résoudre des problèmes complexes d'éclairage, de vibrations et de mauvais étalonnages pour l'intégration de la vision robotique. L'interface de vision API doit être rapide et fiable.
Vous faites face à des arrêts de ligne constants et inexpliqués. Pire encore, vous expédiez des pièces défectueuses à vos clients, ce qui entraîne des retours et une perte de confiance. Votre coûteux système robotique guidé par vision manque ses prises, ralentissant toute la ligne. Vous vous retrouvez avec un système qui détecte les défauts mais qui est trop lent ou peu fiable pour y remédier.
Contactez Jidoka dès aujourd'hui pour passer de la détection des défauts à leur prévention.
FAQ
1. Quelle est la différence entre un système de vision et un capteur de vision ?
Un capteur de vision est une unité compacte, souvent appelée caméra intelligente, qui fournit un simple signal « Bon/Mauvais ». Une intégration complète de système de vision est plus puissante. Elle utilise un contrôleur séparé pour l'IA complexe en vision industrielle et transmet des données riches, comme des coordonnées 3D, via l'interface de vision API.
2. Quelle est la plus grande erreur dans l'intégration des systèmes de vision ?
La plus grande erreur menant aux défaillances courantes des systèmes de vision est un éclairage non contrôlé. Une lumière incohérente provoque des erreurs de lecture et de faux rejets. Un intégrateur professionnel en vision industrielle résout ce problème en construisant des enceintes robustes et en utilisant des éclairages LED stroboscopiques pour garantir des conditions stables pour l'automatisation industrielle.
3. Qu'est-ce qu'un « intégrateur de système de vision » et pourquoi en ai-je besoin ?
Un intégrateur est le partenaire en ingénierie qui gère l'intégralité des projets d'intégration de systèmes de vision. Vous en avez besoin car il maîtrise la physique (optique, éclairage) et l'échange de données, créant une interface de vision API fiable et une intégration de vision robotique parfaite, unique à votre produit.
4. Le système de vision doit-il être de la même marque que mon API ?
Non, les marques n'ont pas besoin d'être identiques. Toute intégration moderne de système de vision peut se connecter à n'importe quel API moderne (comme Rockwell ou Siemens) en utilisant des protocoles de communication industriels standard tels qu'EtherNet/IP ou PROFINET. La compatibilité est intégrée au protocole.
5. À quoi sert le mieux l'intégration de vision robotique « Eye-in-Hand » ?
L'intégration de vision robotique « Eye-in-Hand » est idéale pour les tâches flexibles de haute précision en robotique guidée par vision. Elle monte la caméra sur le poignet du robot pour obtenir des vues rapprochées. Cela permet au robot d'inspecter plusieurs côtés ou de guider un outil dans un assemblage complexe avec une précision inférieure au millimètre.