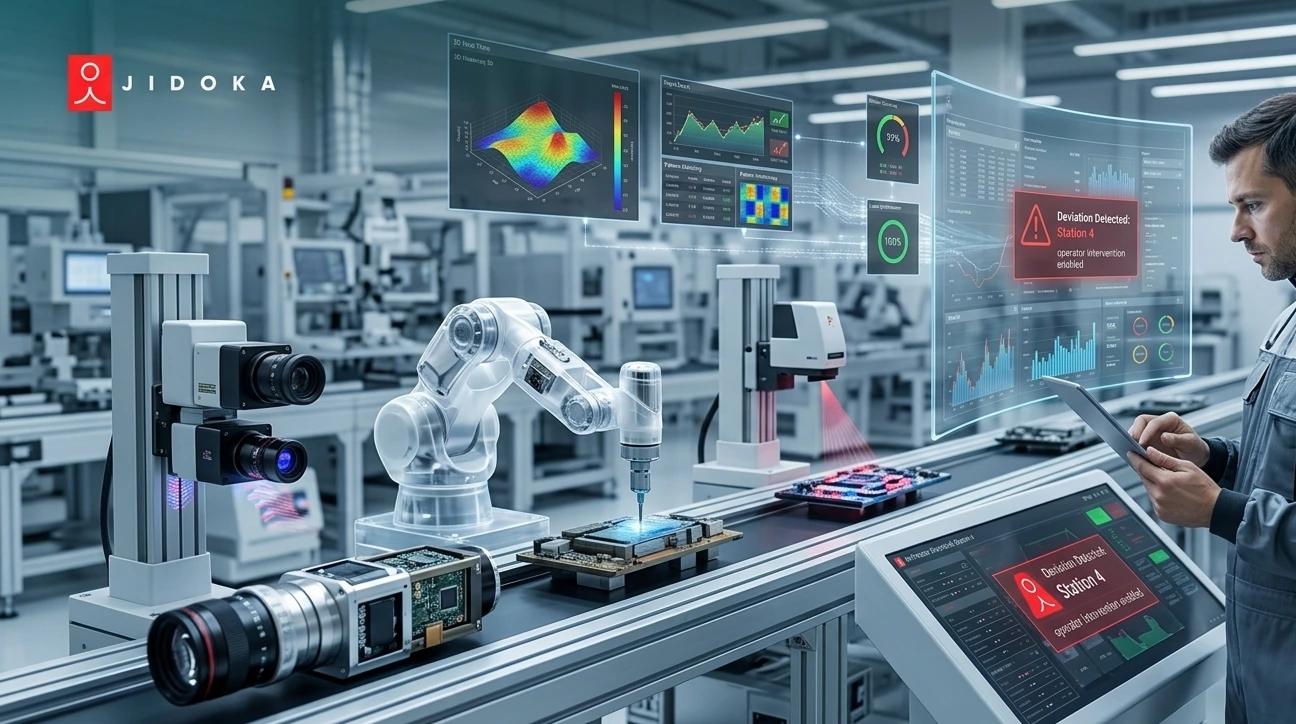
De Amerikaanse maakindustrie heeft meer nodig dan alleen een kant-en-klare ‘slimme camera’. De echte kracht zit in de connectiviteit. Dat is het domein van vision-systeemintegratie. De markt voor machine vision in de VS groeit snel, met een verwachte samengestelde jaarlijkse groei (CAGR) van ruim 12% tussen 2025 en 2030.
Deze groei draait niet alleen om betere camera's. Het gaat om de integratie van AI in machine vision op de werkvloer. Uit onderzoeken blijkt dat meer dan 60% van de fabrikanten robot vision-integratie als noodzakelijk beschouwt voor flexibele fabrieksautomatisering.
Maar hoe zorg je ervoor dat een camera, een robot en een PLC dezelfde taal spreken?
Deze gids behandelt de essentiële onderdelen van een succesvolle vision-systeemintegratie: van de PLC vision-interface tot het bouwen van systemen die de productielijn stilzetten bij een defect – een principe dat bekendstaat als Jidoka.
Wat zijn vision-systeemintegraties (en waarom vormen ze 90% van het project)?
Een camera met hoge resolutie kopen is het makkelijke deel. De integratie is het complexe, waardevolle werk om van die camera een functioneel onderdeel van je productielijn te maken. Dit werk bepaalt het succes van vision-systeemintegraties.
Het is het verschil tussen een ‘mooie technische demo’ en een ‘betrouwbaar productieproces’. Een losse camera kan een defect signaleren, maar een geïntegreerd systeem kan er direct en realtime op reageren. Dat is precies waar een machine vision-integrator meerwaarde levert.
De drie kernpijlers van integratie
Echte vision-systeemintegraties rusten op drie pijlers.
- Mechanische integratie: Dit betreft de fysieke montage van de camera, verlichting en optica. Denk hierbij aan op maat gemaakte beugels, IP67-gecertificeerde behuizingen en het waarborgen van een stabiele opstelling. Deze moet bestand zijn tegen machinetrillingen en veelvoorkomende storingen in vision-systemen.
- Elektrische integratie: Dit omvat de stroomvoorziening van de machine vision-componenten en de bekabeling van de I/O. Denk aan het aansluiten van triggersignalen van sensoren en het versturen van ‘Goed/Fout’-signalen naar uitwerpmechanismen.
Data- & besturingsintegratie: Dit is de digitale ‘handdruk’. Een geslaagde integratie van vision-systemen staat of valt hiermee. Het zorgt ervoor dat het vision-systeem zijn waarnemingen deelt met uw fabrieksautomatisering, vaak via een PLC vision-interface.
| Pijler | Focus | Kernactiviteit | Uitdaging |
|---|---|---|---|
| Mechanische integratie | Stabiliteit | Montage van hardware, optiek en zorgen voor trillingsbescherming | Veelvoorkomende systeemstoringen door uitlijningsfouten |
| Elektrische integratie | Voeding en I/O | Bekabeling van vision-componenten en configureren van signalen voor uitwerpsystemen | Behouden van een zuivere stroomtoevoer en betrouwbare discrete signaaloverdracht |
| Data- en besturingsintegratie | Digitale handshake | PLC-visioninterfaces programmeren met industriële communicatieprotocollen | Nauwkeurige mapping van complexe data voor robotische visiecoördinatie |
Die dataverbinding, de PLC-visioninterface, is het brein van de hele operatie. Laten we daar nu naar kijken.
Het "brein": De PLC-visioninterface beheersen
Uw PLC (Programmable Logic Controller) fungeert als de verkeersregelaar van de productielijn. De PLC vision-interface is het communicatiekanaal waarmee de PLC het vision-systeem aanstuurt en de data ontvangt. Zonder een robuuste PLC vision-interface valt uw lijn stil. Deze communicatie vormt de kern van elke succesvolle vision-systeemintegratie.
1. Je taal kiezen: Veelvoorkomende communicatieprotocollen
Het protocol dat je gebruikt is de allerbelangrijkste keuze voor je PLC-visioninterface. Dit zijn de industriële communicatieprotocollen waarmee je apparaten met elkaar kunnen praten.
- EtherNet/IP (EIP): Dit is de toonaangevende standaard in de VS, met name voor Rockwell/Allen-Bradley PLC's. Het is snel, robuust en geschikt voor grote datapakketten.
- PROFINET: Dit is de industriële hogesnelheidsstandaard voor Siemens-PLC's. U zult deze veel tegenkomen in fabrieken van Europese makelij.
- Modbus TCP: Dit is een ouder, eenvoudig protocol. Het voldoet prima voor eenvoudige ‘Goed/Fout’-signalen, maar is minder geschikt voor complexe integraties van vision-systemen.
2. Data versus I/O: Wat verstuur je?
- Discrete I/O: Dit is de meest basale methode: een simpel ‘Aan/Uit’-signaal via een kabel (bijv. ‘Pin 1 HOOG = Goed’, ‘Pin 2 HOOG = Fout’).
- Data messaging: Dit is de geavanceerde methode. Het vision-systeem stuurt een complete datareeks naar de PLC, zoals: ‘Part_OK, X=150.2, Y=301.5, R=90.1’. Deze gedetailleerde gegevens uit uw vision-systeemintegratie zijn essentieel voor robot vision-toepassingen.
Nu het "brein" slimme data verstuurt, gaan we kijken hoe de "spieren" deze gebruiken.
De "spieren": Best practices voor robotische visie-integratie
Dit is waar automatisering flexibel wordt. Robotische visie-integratie geeft je robot "ogen". Hierdoor kan hij onderdelen uit een willekeurige bak pakken of een component met sub-millimeterprecisie aansturen.
Bij visiegestuurde robotica is de opstelling allesbepalend. Goede integraties van visiesystemen maken hier een enorm verschil.
1. De keuze tussen "Eye-in-Hand" en "Eye-to-Hand"
Je hebt twee hoofdkeuzes voor de cameraplaatsing in je visiesysteemintegraties.
A) Eye-in-Hand: De camera is direct op de pols van de robot gemonteerd.
- Voordelen: Biedt close-upbeelden vanuit meerdere hoeken. Ideaal om een onderdeel te inspecteren nadat de robot het heeft opgepakt.
- Nadelen: De camera wordt blootgesteld aan trillingen en eventuele kabelslijtage. Het leidt ook tot langere cyclustijden, omdat de robot moet stilstaan om een foto te maken.
B) Eye-to-Hand: De camera is vast opgesteld en kijkt neer op het werkgebied van de robot.
- Voordelen: Deze opstelling is uiterst snel en stabiel. De robot kan bewegen om onderdeel A te pakken terwijl de camera onderdeel B al lokaliseert.
Nadelen: De arm van de robot kan het zicht van de camera belemmeren (occlusie genoemd).
| Component | Functie / Plaatsing | Voordelen | Nadelen |
|---|---|---|---|
| Robotische visie-integratie | Geeft de robot "ogen" voor flexibele automatisering. | Maakt visiegestuurde robotica en precisie-assemblage mogelijk. | Vereist complexe hand-oog-kalibratie. |
| Eye-in-Hand | Camera gemonteerd op de pols van de robot. | Biedt close-upbeelden vanuit meerdere hoeken; ideaal voor inspectie na het oppakken. | Langzamere cyclustijden; gevoelig voor trillingen en kabel-slijtage. |
| Eye-to-Hand | Camera gemonteerd op een vaste positie boven de werkruimte. | Zeer snel en stabiel; de robot beweegt onafhankelijk tijdens objectdetectie. | De robotarm kan occlusie veroorzaken (het camerazicht blokkeren). |
| Hand-oog-kalibratie | Koppelt wiskundig camerapixels aan robotcoördinaten (X, Y, Z). | Garandeert sub-millimeterprecisie voor alle robotvisiesystemen. | Slechte kalibratie leidt tot grote positioneringsfouten en gemiste detecties. |
| Datastroom | Hogesnelheid-coördinaatoverdracht via PLC of visie-interface. | Maakt real-time robotbewegingen en nauwkeurig pick-and-place mogelijk. | Onjuiste configuratie kan leiden tot communicatievertragingen en dataknelpunten. |
2. De nachtmerrie van "hand-oog"-kalibratie
De grootste uitdaging bij robot vision-integratie is de kalibratie. Dit is waar veel integraties op stuklopen. U moet de 2D-pixelcoördinaten van de camera vertalen naar de 3D-wereldcoördinaten van de robot. Een gebrekkige kalibratie is een van de meest voorkomende oorzaken van storingen en de reden dat een robot het onderdeel net 5 mm misgrijpt.
Dit komt erbij kijken:
- Een 'handshake' tot stand brengen: Er moet een exacte wiskundige koppeling worden gemaakt tussen de pixels van de camera (bijv. 'pixel 800, 600') en het coördinatenstelsel van de robot (bijv. 'X, Y, Z').
- Gegevensbeheer: Deze data-handshake maakt vaak gebruik van de PLC-vision-interface om de uitwisseling van coördinaten te regelen.
- Streven naar perfectie: Een vlekkeloze integratie van het visionsysteem staat of valt met een uiterst nauwkeurige kalibratie.
Dit proces van het vinden van en handelen naar onderdelen is niet alleen voor het oppakken. Het is ook de sleutel om te voorkomen dat defecte onderdelen ooit uw productielijn verlaten.
Hoe Jidoka kan helpen storingen te voorkomen
Jidoka Technologies is een industrieel automatiseringsbedrijf dat autonome AI-visionoplossingen levert. Het bedrijfsmodel is gericht op het leveren van complete, geïntegreerde systemen (niet alleen software) die uitdagingen rondom kwaliteitscontrole en procesoptimalisatie oplossen.
Zo werkt het:
- Detecteren: De camera herkent automatisch een kritiek defect, zoals een ontbrekende afdichting.
- Stoppen: De PLC-vision-interface is geprogrammeerd om de lijn direct stil te leggen zodra er een ernstig probleem wordt geconstateerd.
- Waarschuwen: Een Andon-signaallamp knippert rood om een operator op te roepen.
- Voorkomen: De operator start de lijn niet zomaar opnieuw op, maar onderzoekt de grondoorzaak (bijv. een verkeerd uitgelijnde sluitmachine) en verhelpt het procesprobleem.
We hebben deze exacte logica toegepast in meer dan 100 succesvolle implementaties voor ruim 48 gewaardeerde klanten wereldwijd. Zo zorgen integraties van visionsystemen ervoor dat u defecten niet alleen opspoort, maar juist voorkomt.
Ontdekken hoe Jidoka in uw productielijn kan worden geïntegreerd? Neem contact op.
Conclusie: Stop met het vinden van defecten, begin met het voorkomen ervan
Bij succesvolle integraties van camerasystemen gaat het minder om het cameramerk en meer om de kwaliteit van de verbinding. Het echte werk zit in de engineering.
Een integrator voor machinevisie moet complexe problemen met belichting, trillingen en slechte kalibraties oplossen voor robotvisie-integratie. De PLC-visie-interface moet snel en betrouwbaar zijn.
U heeft te maken met constante, onverklaarbare lijnstops. Erger nog, u levert defecte onderdelen aan uw klanten, wat leidt tot retouren en imagoschade. Uw dure robotica met visiebesturing mist onderdelen, waardoor de hele lijn vertraagt. U eindigt met een systeem dat defecten vindt, maar te traag of onbetrouwbaar is om er iets aan te doen.
Neem vandaag nog contact op met Jidoka en stap over van defectdetectie naar defectpreventie.
Veelgestelde vragen
1. Wat is het verschil tussen een camerasysteem en een visiesensor?
Een visiesensor is een compacte eenheid, vaak een smart camera genoemd, die een simpel "Goedgekeurd/Afgekeurd"-signaal geeft. Een volledige integratie van een camerasysteem is krachtiger. Het gebruikt een aparte controller voor complexe AI in machinevisie en verstuurt uitgebreide data, zoals 3D-coördinaten, via de PLC-visie-interface.
2. Wat is de grootste fout bij de integratie van camerasystemen?
De grootste fout die leidt tot veelvoorkomende storingen in camerasystemen is ongecontroleerde belichting. Inkonsequent licht veroorzaakt leesfouten en valse afkeuringen. Een professionele machinevisie-integrator lost dit op door robuuste behuizingen te bouwen en gebruik te maken van gestroboscopiseerde ledverlichting voor stabiele omstandigheden in fabrieksautomatisering.
3. Wat is een "integrator voor camerasystemen" en waarom heb ik er een nodig?
Een integrator is de engineeringpartner die de volledige scope van camerasysteemintegraties beheert. U heeft er een nodig omdat zij de fysica (optica, belichting) en de data-uitwisseling beheersen, wat zorgt voor een betrouwbare PLC-visie-interface en een vlekkeloze robotvisie-integratie die uniek is voor uw product.
4. Moet het camerasysteem van hetzelfde merk zijn als mijn PLC?
Nee, de merken hoeven niet overeen te komen. Elke moderne integratie van een camerasysteem kan verbinding maken met elke moderne PLC (zoals Rockwell of Siemens) via standaard industriële communicatieprotocollen zoals EtherNet/IP of PROFINET. Compatibiliteit is ingebouwd in het protocol.
5. Waarvoor is "Eye-in-Hand" robotvisie-integratie het meest geschikt?
"Eye-in-Hand" robotvisie-integratie is het meest geschikt voor uiterst nauwkeurige, flexibele taken in visiegestuurde robotica. Hierbij wordt de camera op de pols van de robot gemonteerd voor close-upbeelden. Hierdoor kan de robot meerdere zijden inspecteren of een gereedschap met sub-millimeterprecisie in een complexe assemblage sturen.