DÉTECTION D'EMPLACEMENTS VIDES ET D'ESPACES DE STOCKAGE

Détection d'emplacements vides pour trouver l'espace libre que le système ignore

NAGARE assure la détection des emplacements vides dans vos rayonnages grâce aux caméras qui surveillent déjà vos allées. Chaque baie de stockage et chaque casier est classé comme occupé ou vide tout au long de la journée et comparé aux données du système. Ainsi, les équipes de stockage ne perdent plus de temps à chercher des emplacements disponibles et l'espace est utilisé comme prévu.

Demander une étude de zone

La solution de confiance des industriels pour des opérations manuelles sans erreur

LE PROBLÈME

Le système indique que c'est vide, mais le rack est plein

Les données d'emplacement se dégradent à chaque mouvement non enregistré. Les caristes arrivent à un emplacement censé être libre et le trouvent occupé, tandis que des emplacements que le système croit occupés restent inutilisés pendant des semaines.

Les mouvements de stockage restent bloqués

Un cariste envoyé vers un emplacement complet doit en trouver un autre, et la palette finit souvent dans un endroit inconnu du système.

L'espace semble saturé sur le papier

Les emplacements marqués comme occupés mais réellement vides donnent l'impression que l'entrepôt est plus rempli qu'il ne l'est, ce qui entraîne un stockage de débordement inutile.

Les contrôles manuels ne sont pas extensibles

Vérifier chaque position en parcourant les allées prend des heures et est obsolète dès que le travail est terminé.
La solution

Savoir quels emplacements sont réellement libres

Notre logiciel de surveillance de processus par IA, NAGARE™, détecte les emplacements vides à partir des caméras d'entrepôt existantes, classant chaque emplacement comme occupé ou vide et comparant le résultat avec le système. Les écarts sont signalés afin que les enregistrements et les mouvements de stockage restent synchronisés.

Classifier chaque emplacement visible

  • Marquer les alvéoles, bacs et voies au sol comme occupés ou vides
  • Mettre à jour le statut au fur et à mesure du stockage et du retrait des marchandises
  • Mettre en évidence les emplacements erronés dans le système
  • Couvrir plusieurs allées depuis chaque caméra lorsque la vue le permet
Tout au long de la journée
Statut mis à jour
Par emplacement
Occupé ou vide
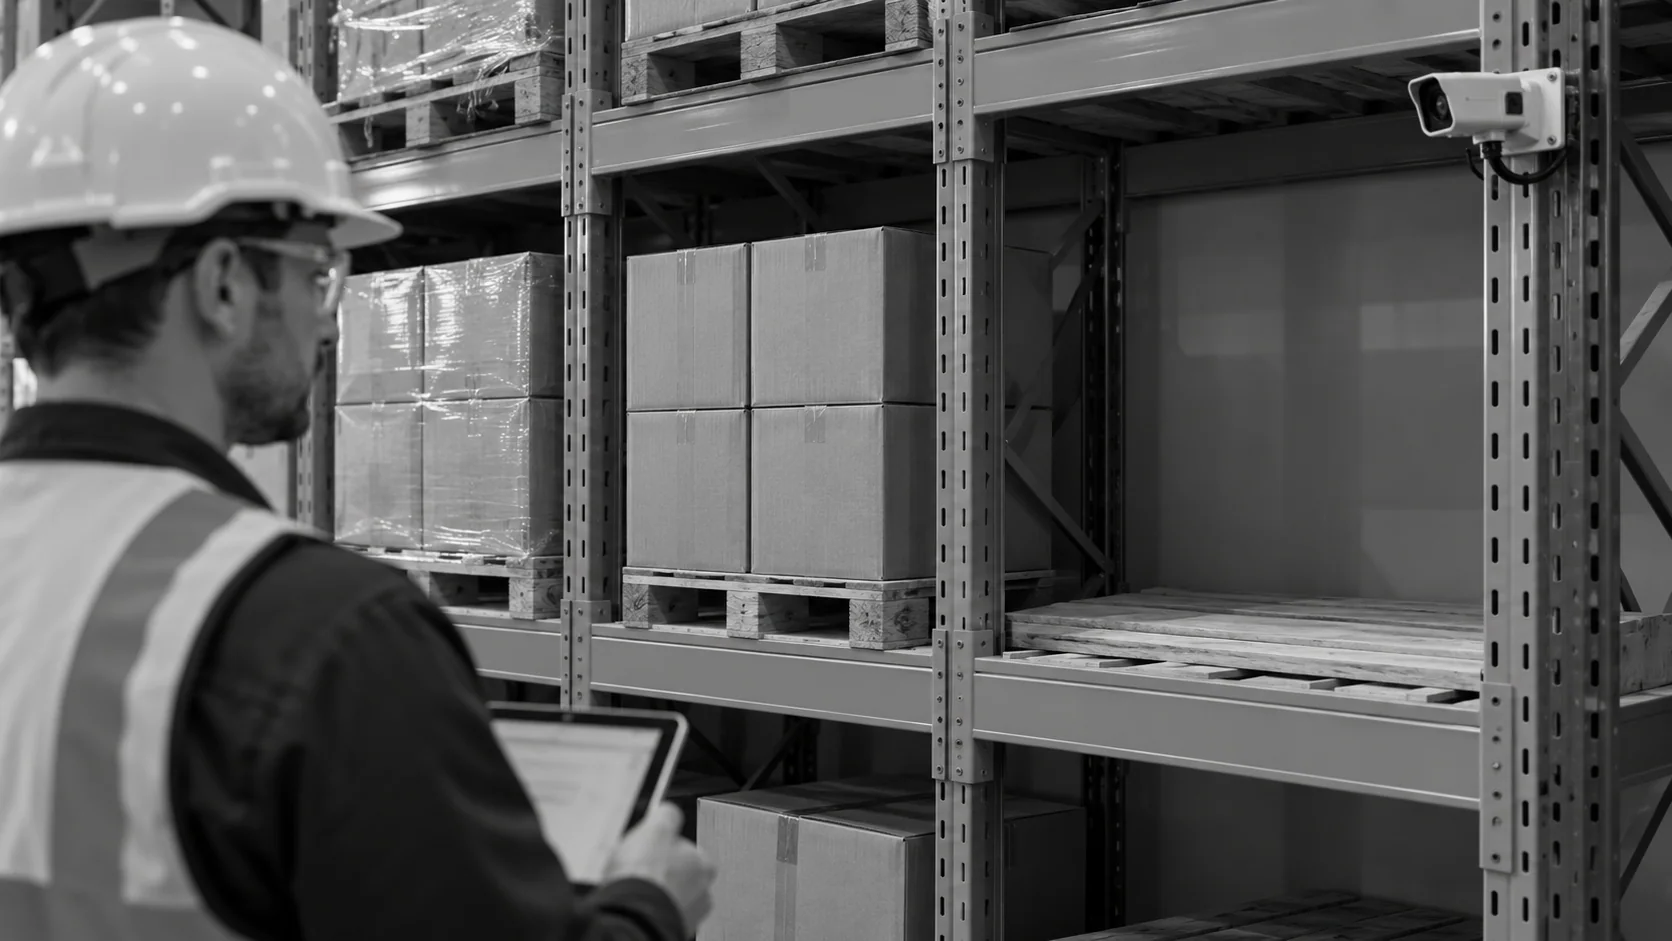
Illustration conceptuelle d'une alvéole de rack d'entrepôt vide à côté d'alvéoles occupées, vue clairement par caméra.

Synchroniser les mouvements de stockage et les enregistrements

  • Envoyer les écarts observés pour examen via une interface entrepôt-système convenue
  • Rapporter les positions libres observées par zone au sein de la couverture cartographiée
  • Signaler les emplacements utilisés sans enregistrement dans le système
  • Conserver une image fixe pour chaque changement de statut
Moins d'impasses
Conducteurs envoyés vers les emplacements libres
Appuyé par l'image
Chaque changement de statut
COMMENT ÇA MARCHE

Comment le statut des emplacements est détecté

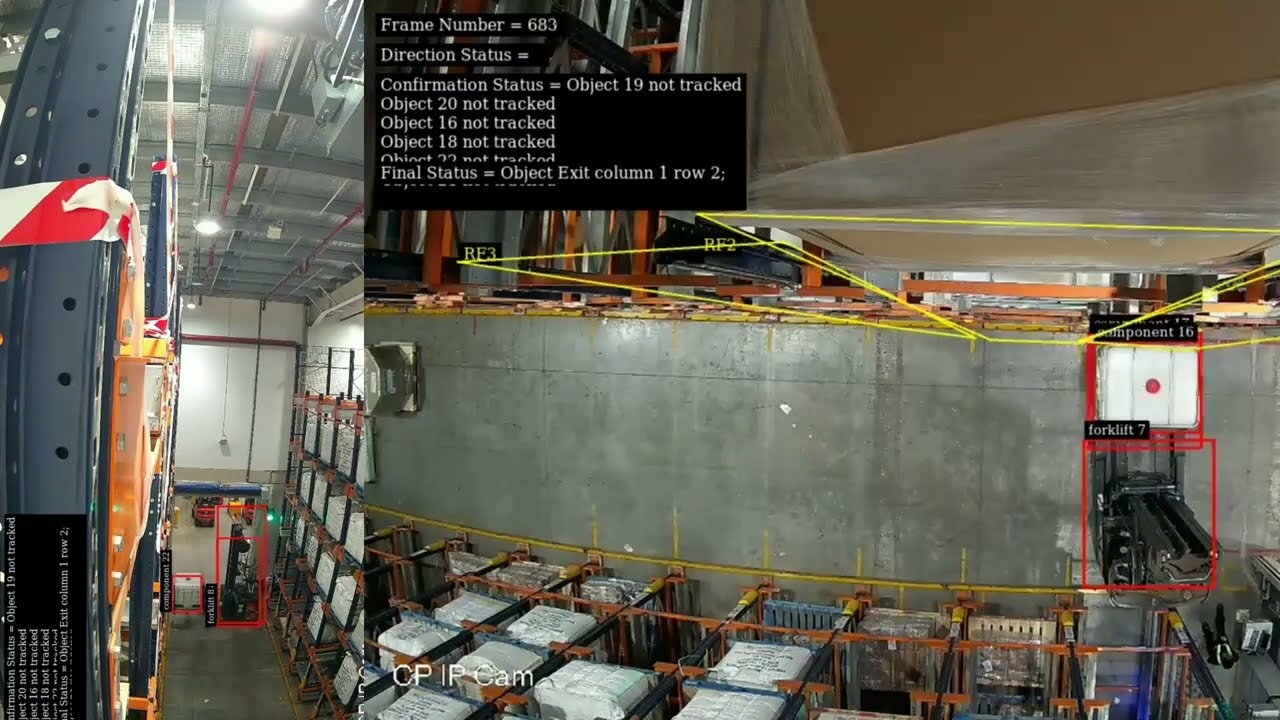
La détection d'emplacements vides avec NAGARE cartographie chaque vue caméra vers les emplacements qu'elle peut voir, les classe en continu et réconcilie le résultat avec vos inventaires d'entrepôt.

Image vidéo officielle montrant le suivi du matériel et des chariots élévateurs en entrepôt avec le statut d'emplacement de stockage par rangée et par colonne
Application en entrepôt : les événements de stockage par ligne et colonne ainsi qu'une grille de statut des emplacements sont affichés vers 55-60 secondes. Il s'agit de l'occupation du stockage, et non de l'analyse du cycle de fabrication.
Point fort n°1

Cartographier les emplacements dans chaque vue

Les baies de rayonnage, les bacs et les allées au sol visibles par chaque caméra sont délimités une seule fois et associés à leurs codes d'emplacement.

Point fort n°2

Classer comme occupé ou vide

Le modèle vérifie chaque emplacement tout au long de la journée et enregistre les changements au fur et à mesure de l'arrivée et du départ des marchandises.

Point fort n°3

Réconciliation avec les inventaires

Le statut est comparé avec le système de gestion d'entrepôt et les écarts sont signalés pour correction.

Entrez en contact avec nous

Envoyez une vue caméra d'une allée et sa liste d'emplacements. Nous vous montrerons comment chaque position serait classée.

Contactez-nous

Comparaison des méthodes de détection des emplacements vides

Chaque méthode vise à identifier les emplacements libres. Elles diffèrent par la fréquence de vérification du statut et par l'effort requis.

Besoin d'emplacement
Passages manuels
Drones et scanners
NAGARE AI
Fréquence
Passages occasionnels
Inventaires ou scans périodiques
Tout au long de la journée
Effort
Heures de marche
Équipements et opérateurs
Fonctionne sur les caméras existantes
Gestion des écarts
Noté sur papier
Signalé après le scan
Signalé dès son apparition
Examen des enregistrements d'emplacements
Les erreurs de stockage persistent
Erreurs détectées au scan suivant
Enregistrements corrigés le jour même
RÉUSSITE CLIENT

P&G suit chaque emplacement de stockage via vidéosurveillance

Le déploiement de NAGARE chez P&G enregistre numériquement l'inventaire de chaque emplacement de stockage grâce aux caméras de vidéosurveillance existantes, réduisant ainsi les écarts et offrant une visibilité en temps réel sur l'entrepôt.

Couverture officielle de l'étude de cas Jidoka pour l'optimisation des processus chez P&G et Maruti Suzuki
P&G suit chaque emplacement de stockage via vidéosurveillance
Entreposage

Les résultats publiés par P&G sont issus de l'étude de cas conjointe P&G et Maruti Suzuki, appliquée ici au statut des emplacements.

  • Réduction des écarts et visibilité en temps réel sur l'entrepôt
  • Traitement des commandes plus rapide, sans inventaires manuels pour bloquer les expéditions

Foire aux questions

Pourquoi les enregistrements d'emplacements deviennent-ils erronés ?

La plupart des erreurs proviennent de mouvements non enregistrés ou saisis avec le mauvais code : une palette stockée dans l'emplacement libre le plus proche, un bac vidé sans confirmation ou des stocks déplacés pendant une période d'activité intense. Il en résulte des emplacements fantômes que le système croit occupés, et des emplacements pleins qu'il croit libres, ce qui entraîne une perte de temps et d'espace au quotidien. Plus une erreur d'enregistrement persiste, plus les mouvements planifiés s'accumulent par-dessus, rendant la situation de plus en plus complexe à rectifier.

Comment une position libre est-elle détectée à partir de la vidéo ?

La détection des emplacements vides fonctionne en délimitant chaque alvéole ou bac dans la vue de la caméra et en le classifiant comme occupé ou vide selon ce que la caméra perçoit. Une palette, un carton ou un bac dans la position indique qu'elle est occupée. La classification s'exécute tout au long de la journée, de sorte que les changements de statut des emplacements sont capturés au fur et à mesure que les marchandises arrivent et partent, et non seulement lorsque quelqu'un passe devant. Les changements d'éclairage et les palettes partielles sont inclus dans l'apprentissage afin que le résultat reste stable d'une équipe à l'autre.

À quoi servent les données d'occupation des rayonnages ?

L'occupation observée peut faciliter les décisions de slotting et de réapprovisionnement en identifiant les positions qui apparaissent libres dans le champ de vision des caméras. L'utilisation de l'espace basée sur des observations binaires d'emplacements n'est pas la même chose que la capacité cubique utilisable ou la décision qu'une palette spécifique s'y adaptera. Combinez les observations avec les dimensions des emplacements, les règles de charge et les données du système d'entrepôt avant de planifier un mouvement de stockage ou une extension d'espace. Examinez les vues incomplètes et les charges partielles afin qu'un rapport de statut ne soit pas interprété comme une évaluation complète de la capacité.

Cela fonctionne-t-il sur des rayonnages hauts ?

La couverture des rayonnages grande hauteur dépend de la hauteur de montage, de la géométrie des racks, des marchandises stockées, des traverses, du trafic et de l'angle de la caméra. Les niveaux supérieurs ou inférieurs peuvent être masqués dans une vue donnée. Il n'existe pas de règle universelle selon laquelle les caméras au plafond voient un niveau de manière fiable. Évaluez chaque position de stockage en utilisant des charges et des conditions d'exploitation représentatives, puis définissez les emplacements pouvant être classifiés. Des vues repositionnées ou supplémentaires peuvent être nécessaires, et un emplacement masqué doit rester non confirmé plutôt que d'être supposé vide.

Comment cela se compare-t-il aux scans par drone ?

Les drones et les robots de scan peuvent lire les étiquettes et vérifier les emplacements dans les rayonnages hauts, généralement pendant les périodes creuses. Les caméras fixes surveillent en continu pendant les heures de travail normales, ce qui convient aux zones à forte rotation où le statut change plusieurs fois par jour. Certains entrepôts utilisent les deux : des drones pour des audits complets périodiques et des caméras pour un suivi en temps réel dans les allées les plus fréquentées.

Que se passe-t-il lorsqu'un écart est détecté ?

Un écart constaté peut être présenté avec le code d'emplacement, le statut système, le statut observé et une image si elle a été conservée. Convenez de la manière dont un contrôleur d'inventaire examine ces données et déterminez si une correction approuvée peut être transmise via une interface configurée avec votre système de gestion d'entrepôt. Ne présumez pas d'une réécriture automatique directe ou d'un guidage direct des caristes sans avoir démontré ces connexions. L'observation d'un emplacement libre est une donnée utile pour la planification du stockage, tandis que l'adéquation de l'emplacement et l'approbation requise restent du ressort du processus de gestion d'entrepôt.

Le système peut-il vérifier aussi bien une alvéole à palettes que de petits bacs ?

Oui. Les grands emplacements sont généralement plus faciles à classifier, tandis que les petits bacs sur étagères nécessitent une vue plus rapprochée ou une caméra orientée le long de la face de l'étagère. La distinction entre occupé et vide est la même dans les deux cas, et la configuration consiste simplement à définir chaque position dans la vue et à la lier à son code d'emplacement dans votre système.

Que devons-nous envoyer pour planifier la détection des emplacements vides ?

Envoyez le plan de rayonnage d'une zone avec les codes d'emplacement, la position des caméras existantes et quelques images fixes prises par celles-ci. Indiquez où les mouvements de stockage échouent le plus souvent et comment les corrections sont effectuées actuellement. Avec ces éléments, nous pourrons évaluer la couverture, définir les emplacements à classifier et vous montrer comment les écarts seraient signalés à votre équipe.

CONTACTEZ NOS EXPERTS

Montrez-nous la zone où l'espace ne correspond jamais

Partagez votre plan de rayonnage, l'emplacement de vos caméras et les zones où les mouvements de stockage posent problème. Nous planifierons la détection des emplacements vides pour cette zone et vous expliquerons les délais et les coûts. Une première zone est généralement opérationnelle en 4 semaines.

Demander une étude de zone
Fermer la vidéo