Herken wat de operator doet
- Volg handen bij het pakken, plaatsen en aandrukken
- Detecteer gemiste en herhaalde handelingen
- Dek werkzaamheden buiten het hoofdgezichtsveld af met een tweede camera
- Draai on-premise voor snelle, private verwerking
NAGARE ondersteunt handmatige assemblagecontrole door geconfigureerde handelingen van de operator en zichtbare componenten samen te verifiëren. Picks en plaatsingen worden vergeleken met de goedgekeurde workflow, zodat een gedetecteerde afwijking direct op het werkstation kan worden gemeld. Verborgen werkzaamheden en onduidelijke beelden vereisen aanvullende controles of beoordeling door de operator.
Visuele inspectie aan het einde van de lijn ziet alleen het eindproduct. Het kan niet zien of een onderdeel is geplaatst en weer verwijderd, of een component dubbel is geplaatst, of dat een handeling buiten het zicht is uitgevoerd. Elk van deze situaties kan leiden tot een defect dat bij een eindcontrole over het hoofd wordt gezien.
Onze AI-software voor procesmonitoring, NAGARE™, ondersteunt de verificatie van handmatige assemblage door geconfigureerde zichtbare handelingen en componenten te herkennen terwijl het werk wordt uitgevoerd. Het overeengekomen logboek legt deze observaties vast. Fysieke acceptatiecriteria en eventuele koppelingen met eenheidsidentificaties worden tijdens de scopingfase gedefinieerd.

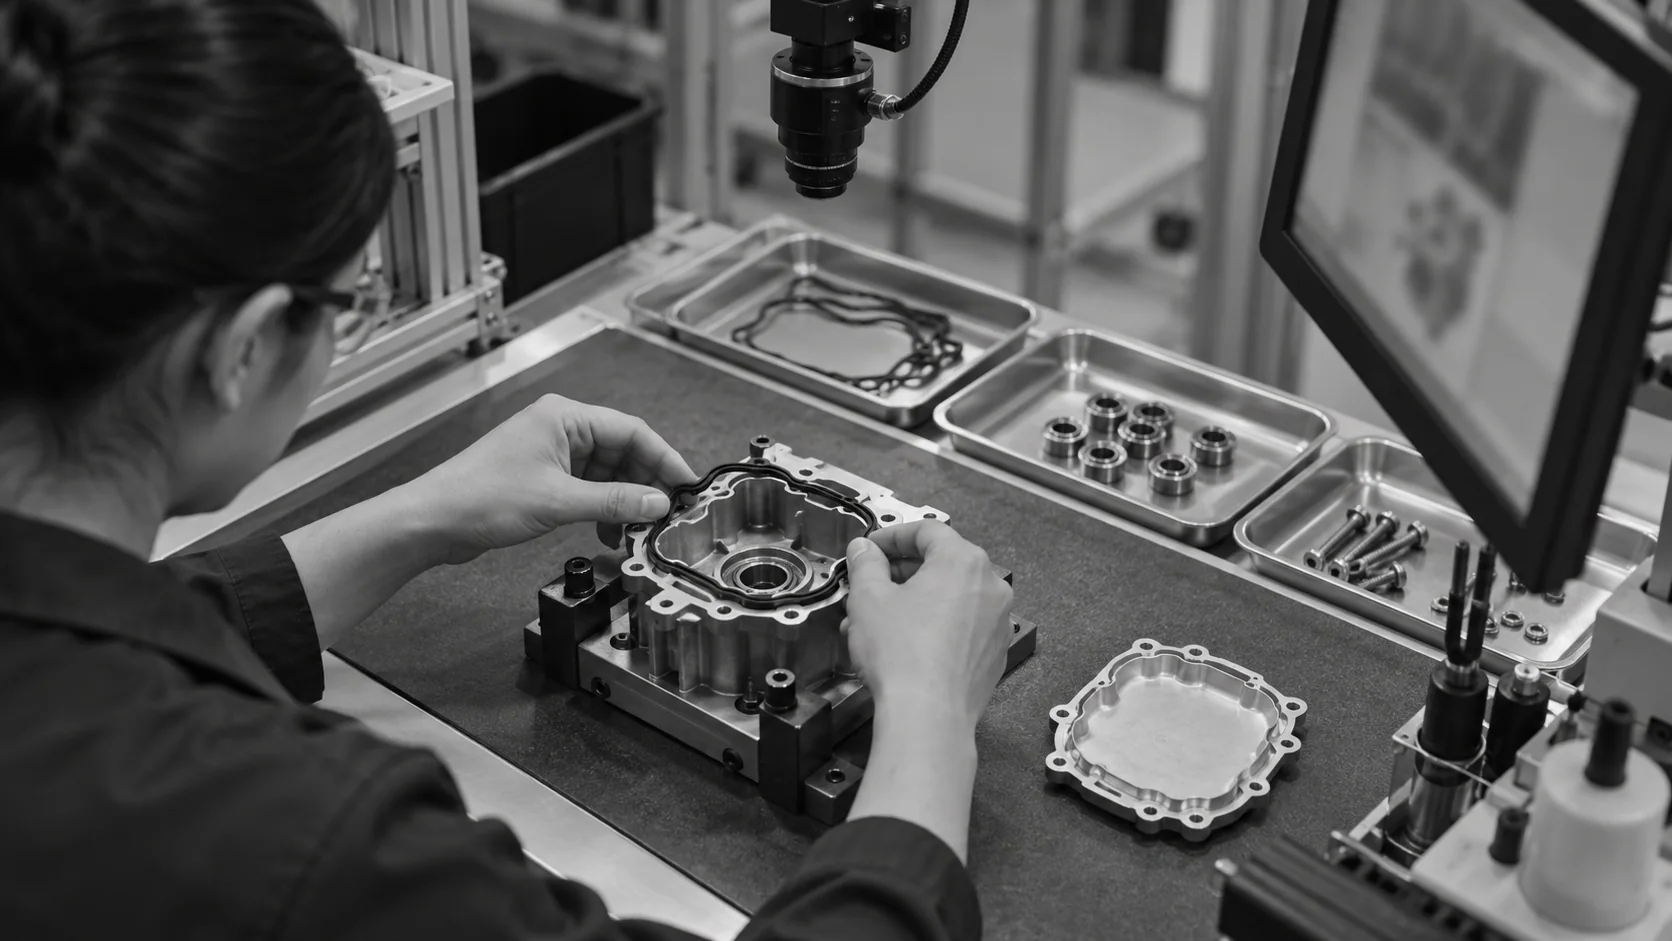
Handmatige montagecontrole werkt het best wanneer de camera zowel de handen als het product ziet. NAGARE combineert actieherkenning met onderdelenherkenning en toetst beide aan de goedgekeurde werkwijze.
Een bovenaanzicht brengt het product en de bakken in beeld, terwijl een tweede hoek de gebieden dekt die tijdens de montage door de handen worden afgeschermd.
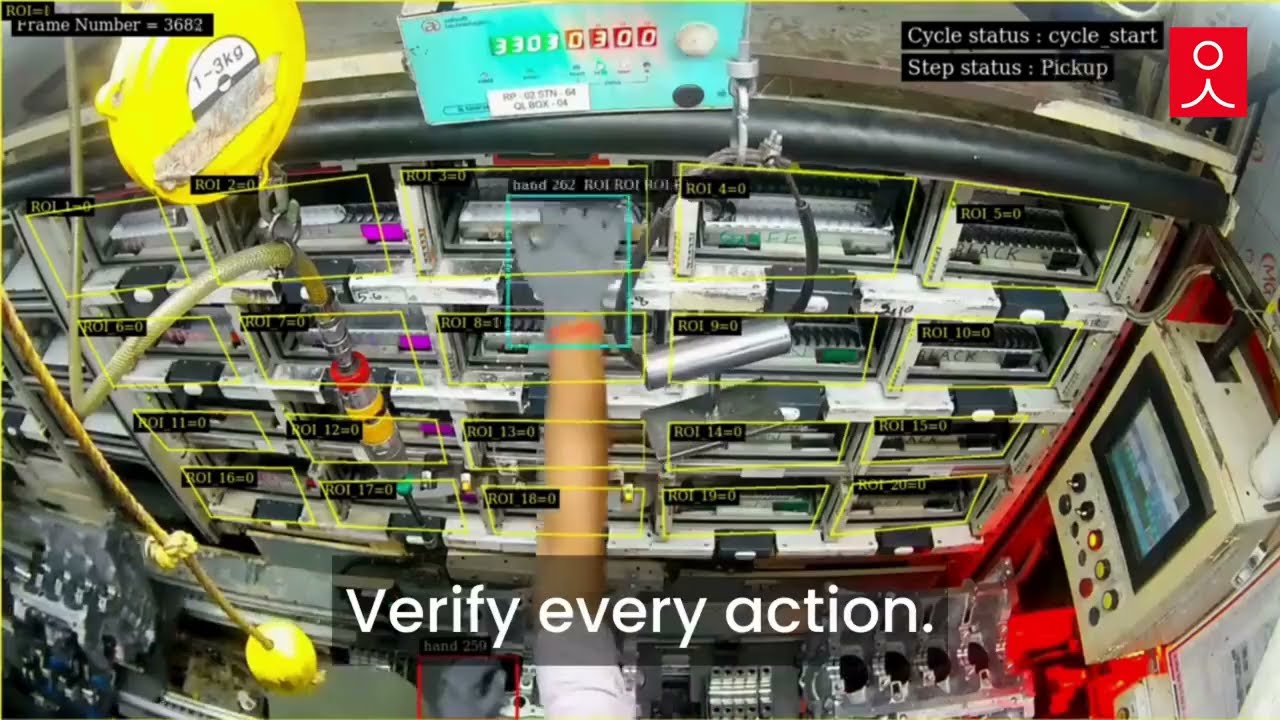
Modellen die getraind zijn op jouw cycli herkennen elke pak-, plaats- en pershandeling, evenals het betrokken onderdeel.
Een gemiste, herhaalde of verkeerde plaatsing zorgt direct voor een melding en het logboek van het product wordt opgeslagen met de bijbehorende beelden.
Stuur een video van één station en de onderdelenlijst voor de bijbehorende varianten. Wij laten zien welke handelingen en onderdelen gecontroleerd kunnen worden.
Neem contact opElke aanpak bevestigt iets over de assemblage. Het verschil is of het werk wordt gezien terwijl het gebeurt of alleen het resultaat wordt beoordeeld.
Actieherkenning gebruikt videomodellen om frame voor frame te identificeren wat iemand doet, zoals reiken, pakken, plaatsen of persen. Bij assemblage wordt een stroom aan operatorhandelingen omgezet in een tijdlijn die kan worden vergeleken met de goedgekeurde methode. Onderzoek naar handmatig werk maakt hiervoor gebruik van dieptecamera's en skelet-tracking, terwijl huidige systemen ook goed werken met standaard video. Het model wordt getraind op cycli van uw eigen station, zodat het uw onderdelen, gereedschappen en de manier waarop uw operators deze vasthouden leert kennen.
Veel handelingen zijn lastig te inspecteren zodra de volgende laag ze bedekt. Het observeren van een geconfigureerde pers-, smeer- of plaatsingshandeling kan procesbewijs leveren voordat dat gebeurt. Het is op zichzelf geen bewijs voor een volledige zitting, voldoende smeermiddel of de vereiste kracht. Het controleren van zichtbare onderdelen en handelingen van de operator ondersteunt daarom de handmatige assemblagecontrole, terwijl gereedschappen, sensoren of functionele tests de fysieke resultaten controleren die de camera niet kan aantonen. Definieer beide soorten acceptatiecriteria voor het station.
Voor plaatsingen die zichtbaar zijn in het gevalideerde camerastandpunt, kunnen geconfigureerde regels de herkende acties naar een positie tellen. Als een tweede onderdeel wordt geplaatst waar er maar één hoort te zitten, of als dezelfde actie twee keer wordt uitgevoerd terwijl de methode er één voorschrijft, geeft het station een melding. Een herhaalde plaatsing is met het blote oog makkelijk te missen omdat het resultaat er van bovenaf normaal uit kan zien; daarom is het beter om dit op het moment zelf te detecteren.
In de video over lagerassemblage houden twee camerastandpunten het selecteren en monteren van lagers op een motorblok in de gaten. Elke lagerplaatsing wordt gecontroleerd op de verwachte positie, en onjuiste, gemiste of herhaalde plaatsingen worden in real-time aan de operator gemeld. De verwerking draait op edge AI-hardware op locatie, waardoor video de fabriek niet hoeft te verlaten. Het voorbeeld dient als basis voor de beoordeling van soortgelijke stations. Het garandeert geen identieke dekking voor elk onderdeel, standpunt of assemblagemethode.
Definieer de verwachte onderdelen voor de geselecteerde variant met behulp van de stuklijst of werkinstructie. Componentverificatie kan vervolgens worden beoordeeld op basis van zichtbare vorm, kleur en markeringen. Een koppeling met een werkorder of stuklijst moet worden afgesproken, niet aangenomen. Waar onderdelen er identiek uitzien, kan een barcodescan of gecontroleerde toewijzing van bakken bewijs leveren van de identiteit, terwijl de camera de zichtbare plaatsing controleert. Valideer ook verkeerd gevulde bakken en verborgen kenmerken. Een juiste pick-locatie alleen bewijst niet de identiteit van het onderdeel.
Ja. Met dezelfde aanpak kan worden bevestigd dat het juiste item uit de juiste bak is gepakt en op de juiste locatie is geplaatst, of die locatie nu een tray, een mal of een gedeeltelijk opgebouwd product is. Werkbanken waar subassemblages voor de hoofdlijn worden voorbereid, profiteren hier het meest van, omdat een fout die daar wordt opgemerkt de lijn nooit bereikt. Waar een koppeling met een identificatie is geconfigureerd, kunnen herkende plaatsingen worden geregistreerd bij die eenheid of tray. Bevestig de registratie en dekking tijdens de proefperiode.
Handen kunnen het onderdeel afschermen op het moment van montage. Een tweede camerastandpunt of een controle op de aanwezigheid van onderdelen nadat de handen zijn weggehaald, kan in sommige gevallen uitkomst bieden. Het volgen van interacties tussen handen en objecten levert observaties op van de zichtbare beweging. Het bewijst echter niet een onzichtbare eindplaatsing. Test representatieve obstructies en bepaal voor welke gevallen een extra standpunt, een gereedschaps- of sensorsignaal, of controle door een operator nodig is. Laat een ambigue actie liever onbevestigd dan aan te nemen dat deze correct is voltooid.
Stuur een video van het station over meerdere cycli, de onderdelenlijsten voor elke variant en voorbeelden van defecten die later in de lijn worden gevonden. Markeer de stappen die geen zichtbaar spoor achterlaten. Op basis daarvan kunnen we camerastandpunten voorstellen, bepalen welke acties en onderdelen als eerste moeten worden geverifieerd, en hoe waarschuwingen en eenheidsregistraties op het station moeten werken.
Deel een video van het station, onderdelenlijsten en de defecten die de testfase bereiken. Wij plannen vervolgens de verificatie van de handmatige assemblage voor dat station en lichten de planning en kosten toe. Houd rekening met ongeveer 4 weken van start tot een werkend station.