米国の製造業において、単なるパッケージ化された「スマートカメラ」だけでは不十分です。真の強みは「接続」からもたらされます。これこそがビジョンシステム統合の世界です。米国のマシンビジョン市場は急速に成長しており、2025年から2030年にかけて12%以上の年平均成長率(CAGR)が見込まれています。
この成長は、単にカメラの性能向上によるものだけではありません。マシンビジョンにおけるAIと製造現場との統合が進んでいることが要因です。レポートによると、製造業の60%以上が、柔軟なファクトリーオートメーションの実現にはロボットビジョンの統合が不可欠であると考えています。
しかし、カメラ、ロボット、PLCをどのように連携させればよいのでしょうか?
本ガイドでは、PLCビジョンインターフェースから、欠陥発生時にラインを停止させるシステム(いわゆる「自働化(Jidoka)」)の構築まで、優れたビジョンシステム統合に不可欠なポイントを解説します。
ビジョンシステム統合とは何か(なぜプロジェクトの9割を占めるのか)
高解像度カメラを購入するのは簡単です。統合とは、そのカメラを生産ラインの機能的な一部として組み込むための、複雑で価値の高い作業です。この作業こそが、ビジョンシステム統合の成否を決定づけます。
それは「見栄えの良いデモ技術」と「信頼できる製造プロセス」との違いです。スタンドアローンのカメラでも欠陥を検出することはできますが、統合されたシステムならリアルタイムに対処できます。ここにマシンビジョンインテグレーターの付加価値があります。
統合の3つの柱
真のビジョンシステム統合は、3つの柱の上に成り立っています。
- メカニカル統合:カメラ、照明、光学系を物理的に取り付ける工程です。専用ブラケットの設計、IP67規格の筐体の採用、構造の剛性確保などが含まれます。設備の振動やビジョンシステムでよくあるトラブルから機器を保護する必要があります。
- 電気的統合:マシンビジョンコンポーネントへの電源供給やI/Oの配線を行います。センサーからのトリガー入力の接続や、不良品排出ゲートへの「合否(Pass/Fail)」信号の送信などが含まれます。
データ&制御の統合:これはデジタルの「ハンドシェイク」にあたります。優れたビジョンシステム統合にはこれが欠かせません。PLCビジョンインターフェースなどを介して、ビジョンシステムが捉えた情報を工場の自動化システムへと共有します。
| 柱 | 焦点 | 主な活動 | 課題 |
|---|---|---|---|
| メカニカル統合 | 安定性 | 取り付け金具や光学系の設置、振動対策の確保 | 位置ずれに起因する一般的なシステム障害 |
| 電気的統合 | 電源およびI/O | ビジョンコンポーネントの配線と排出信号ラインの設定 | クリーンな電源の維持と信頼性の高いディスクリート信号伝送 |
| データおよび制御統合 | デジタルハンドシェイク | 産業用通信プロトコルを用いたPLCビジョンインターフェースのプログラミング | ロボットビジョン連携のための複雑なデータマッピングの最適化 |
PLCビジョンインターフェースというデータ接続は、システム全体の「脳」にあたる部分です。次にこれについて詳しく見ていきましょう。
「脳」:PLCビジョンインターフェースをマスターする
生産ラインにおいて、PLC(プログラマブルロジックコントローラ)は交通整理を行う警察官のような役割を果たします。PLCビジョンインターフェースは、ビジョンシステムへの指令やデータ受信を行うための通信チャネルです。堅牢なPLCビジョンインターフェースがなければ、ラインは停止してしまいます。この通信は、あらゆるビジョンシステム統合の成功において中核となる要素です。
1. 言語の選択:一般的な通信プロトコル
どのプロトコルを使用するかは、PLCビジョンインターフェースを構築する上で最も重要な選択です。これらは、デバイス同士の対話を可能にする産業用通信プロトコルです。
- EtherNet/IP (EIP):米国で主流の規格であり、特にRockwell/Allen-Bradley製PLCで広く採用されています。高速かつ堅牢で、大容量データパケットの通信に対応しています。
- PROFINET:Siemens製PLC向けの高速通信規格です。ヨーロッパ設計の工場で多く見られます。
- Modbus TCP:従来からあるシンプルなプロトコルです。基本的な「合否」信号のやり取りには適していますが、複雑なビジョンシステム統合にはあまり向いていません。
2. データとI/O:何を送信すべきか
- 個別I/O(ディスクリートI/O):最もシンプルな手法です。配線を介して単純な「オン/オフ」信号を送受信します(例:「ピン1 HIGH=合格」「ピン2 HIGH=不合格」)。
- データメッセージング:高度なインテリジェント手法です。ビジョンシステムからPLCへ、「Part_OK, X=150.2, Y=301.5, R=90.1」といった完全なデータ文字列を送信します。ビジョンシステム統合によって得られるこうしたリッチデータは、ロボットビジョンの統合に不可欠です。
「脳」からスマートなデータが送信されるようになったところで、次は「筋肉」がそれをどのように活用するのかを見ていきましょう。
「筋肉」:ロボットビジョン統合のベストプラクティス
ここが自動化の柔軟性を左右するポイントです。ロボットビジョン統合により、ロボットに「目」が備わります。これにより、バラ積みされた部品のピッキングや、サブミリ単位の精度での部品誘導が可能になります。
ビジョン誘導ロボットにおいて、セットアップはすべてを左右します。優れたビジョンシステムの統合が、大きな違いを生み出します。
1. 「アイ・イン・ハンド」か「アイ・トゥ・ハンド」か
ビジョンシステムの統合において、カメラの配置には主に2つの選択肢があります。
A) アイ・イン・ハンド(Eye-in-Hand):カメラをロボットの手首(先端部)に取り付ける方式です。
- メリット:複数の角度から近接撮影が可能です。ロボットがワークをピックした後の検査に最適です。
- デメリット:カメラが振動にさらされ、ケーブルの摩耗リスクがあります。また、撮影のためにロボットを静止させる必要があるため、サイクルタイムが長くなります。
B) アイ・ツー・ハンド(Eye-to-Hand):ロボットの作業スペースを見下ろす固定位置にカメラを設置する方式です。
- メリット:非常に高速で安定しています。ロボットがワークAをピックしている間に、カメラがワークBを検出することができます。
デメリット:ロボットのアーム自体がカメラの視界を遮ってしまう(オクルージョン)ことがあります。
| コンポーネント | 機能 / 配置 | メリット | デメリット |
|---|---|---|---|
| ロボットビジョン統合 | 柔軟な自動化を実現するために、ロボットに「目」を持たせます。 | ビジョン誘導ロボットや精密組み立てを可能にします。 | 複雑な手と目のキャリブレーションが必要です。 |
| アイ・イン・ハンド(Eye-in-Hand) | ロボットの手首にカメラを搭載。 | 近接した多角的な視点を提供し、ピック後の検査に最適です。 | サイクルタイムが長くなり、振動やケーブルの摩耗の影響を受けやすくなります。 |
| アイ・トゥ・ハンド(Eye-to-Hand) | 作業スペース上部の固定位置にカメラを設置。 | 非常に高速かつ安定しており、物体検出中もロボットが独立して動作可能です。 | ロボットアームがカメラの視界を遮る(オクルージョン)可能性があります。 |
| ハンド・アイ・キャリブレーション | カメラのピクセルとロボットの座標(X、Y、Z)を数学的に関連付けます。 | すべてのロボットビジョンシステムにおいて、サブミリ単位の精度を保証します。 | キャリブレーションが不十分だと、大きな位置決め誤差や検出漏れの原因となります。 |
| データフロー | PLCまたはビジョンインターフェースを介した高速な座標転送。 | リアルタイムのロボット動作と精密なピック&プレースを実現します。 | 設定が不適切だと、通信遅延やデータのボトルネックが発生する可能性があります。 |
2. キャリブレーション「ハンド・アイ」の悪夢
ロボットビジョン統合における最大の課題はキャリブレーション(校正)です。多くのビジョンシステム統合がここで躓きます。カメラの2次元ピクセル座標を、ロボットの3次元ワールド座標に対応付けなければなりません。キャリブレーションの不備はビジョンシステムで最もよくある不具合原因の1つであり、ロボットがワークを5mm外してしまう原因にもなります。
必要な作業は以下の通りです:
- 「ハンドシェイク」の確立:カメラのピクセル(例:「ピクセル 800, 600」)とロボットのワールド座標系(例:「X, Y, Z」)の間に、正確な数学的リンクを構築する必要があります。
- データ管理:このデータハンドシェイクでは、多くの場合、座標データの受け渡しを管理するためにPLCビジョンインターフェースが活用されます。
- 高精度へのこだわり:ビジョンシステムの完璧な統合は、このキャリブレーションの精度にかかっています。
部品を検出し、それに基づいて動作するこのプロセスは、単なるピッキングのためだけのものではありません。不良品をラインから流出させないための鍵でもあります。
自働化(Jidoka)で故障を防ぐには
Jidoka Technologiesは、自律型AIビジョンソリューションを提供する産業オートメーション企業です。単なるソフトウェアにとどまらず、品質管理や工程最適化の課題を解決する包括的な統合システムを提供することに強みを持っています。
仕組みは以下の通りです:
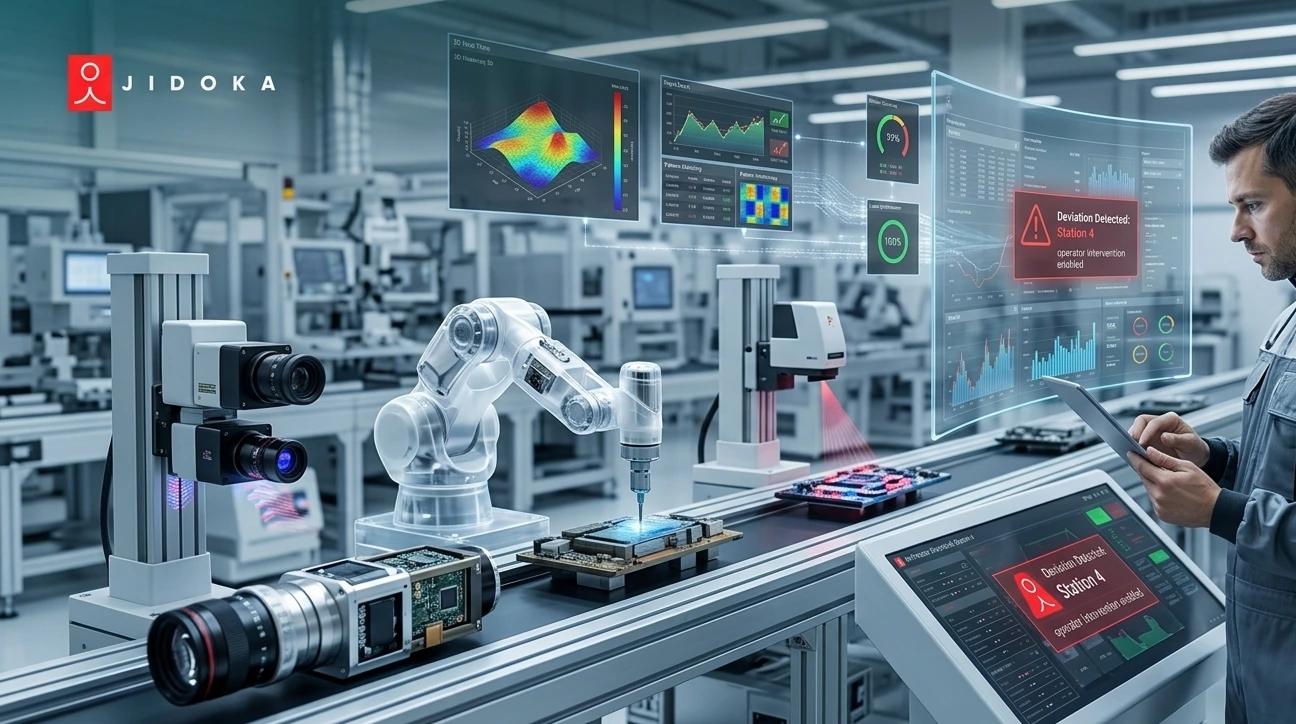
- 検知:カメラがシールの欠落などの重大な欠陥を自動的に検出します。
- 停止:PLCビジョンインターフェースは、重大な問題を検知すると直ちにラインを停止するようプログラムされています。
- 通報:「アンドン」表示灯が赤く点滅し、オペレーターを呼び出します。
- 未然防止:オペレーターは単に再稼働させるのではなく、根本原因(例:キャッパーの位置ずれ)を調査し、工程自体を修正します。
当社はこのロジックを世界48社以上の信頼できるお客様に向けた100件以上の導入実績に組み込んできました。これこそが、ビジョンシステムの統合によって「欠陥を見つけるだけ」の状態から「欠陥を未然に防ぐ」状態へと進化させる方法です。
貴社の生産ラインにJidokaをどのように導入できるか、詳しくお聞きになりませんか?ぜひお気軽にご相談ください。
結論:欠陥を見つけるのではなく、未然に防ぐ
ビジョンシステムの統合を成功させる鍵は、カメラのブランドよりも接続の品質にあります。真の価値はエンジニアリングに宿ります。
マシンビジョンのインテグレーターは、ロボットビジョン統合における複雑な照明問題、振動、キャリブレーションの不備を解決しなければなりません。PLCビジョンインターフェースは、高速かつ信頼性の高いものである必要があります。
原因不明のライン停止が絶えず発生していませんか。さらに悪いことに、不良品を出荷して返品を招き、信頼を損なっていませんか。高価なビジョン誘導ロボットシステムがピッキングミスを起こし、ライン全体を遅延させていませんか。結局のところ、欠陥を見つけるだけで、対処するには遅すぎたり信頼性に欠けたりするシステムになってしまっているのです。
欠陥の検出から未然防止へとシフトするために、今すぐJidokaにご相談ください。
よくある質問(FAQ)
1. ビジョンシステムとビジョンセンサーの違いは何ですか?
ビジョンセンサーは「スマートカメラ」とも呼ばれる小型ユニットで、単純な「良否判定」信号を出力します。一方、本格的なビジョンシステム統合はより強力です。マシンビジョンに複雑なAIを使用するための専用コントローラーを備え、PLCビジョンインターフェースを介して3D座標などの詳細なデータを送信します。
2. ビジョンシステム統合における最大の失敗は何ですか?
ビジョンシステムの故障を招く最大の要因は、照明の制御不足です。光が安定しないと、読み取りミスや誤判定が発生します。プロのインテグレーターは、堅牢な筐体を構築し、ストロボLED照明を使用することで、工場自動化に不可欠な安定した環境を実現します。
3. 「ビジョンシステムインテグレーター」とは何ですか?なぜ必要なのですか?
インテグレーターとは、ビジョンシステム統合の全工程を担うエンジニアリングパートナーです。彼らは光学や照明といった物理学と、データ通信のハンドシェイクを熟知しており、信頼性の高いPLCビジョンインターフェースと、貴社の製品に最適な完璧なロボットビジョン統合を実現します。
4. ビジョンシステムはPLCと同じブランドである必要がありますか?
いいえ、ブランドを統一する必要はありません。現代のビジョンシステム統合であれば、EtherNet/IPやPROFINETといった標準的な産業用通信プロトコルを使用して、どのメーカーのPLC(RockwellやSiemensなど)とも接続可能です。互換性はプロトコル自体に組み込まれています。
5. 「アイ・イン・ハンド(Eye-in-Hand)」ロボットビジョン統合はどのような用途に最適ですか?
「アイ・イン・ハンド」ロボットビジョン統合は、ビジョン誘導ロボットによる高精度で柔軟な作業に最適です。カメラをロボットの手首に取り付けることで近接撮影が可能になり、ロボットが多角的に検査を行ったり、サブミリ単位の精度で複雑な組み立て作業をガイドしたりできるようになります。