目視可能なすべてのロケーションを分類
- ベイ、ビン、フロアレーンの空き状況を管理
- 商品の保管および取り出しに合わせてステータスを更新
- システム上で誤っているロケーションを強調表示
- 視野が確保できる場所では、各カメラから複数の通路をカバー
終日
ステータス更新済み
ロケーションごと
使用中または空き
NAGAREは、既存の通路監視カメラを使用して倉庫内の空きロケーションを検知します。各パレットベイやビンの占有・空き状況を一日中監視し、システムデータと照合します。これにより、格納担当者が満杯のロケーションを探し回る無駄を省き、計画通りのスペース活用を実現します。

















記録されない移動が発生するたびに、ロケーションの記録は実態と乖離していきます。システム上は空いているはずの場所にドライバーが向かっても実際には荷物があり、逆にシステム上は占有されている場所が何週間も空いたままになるという事態が生じます。


当社のAIプロセス監視ソフトウェア「NAGARE™」は、既存の倉庫内カメラを活用して空きロケーションを検知します。各ロケーションの占有・空き状況を判定し、システム上のデータと照合します。不一致があれば即座にフラグが立てられるため、記録と実際の在庫移動を常に同期させることが可能です。
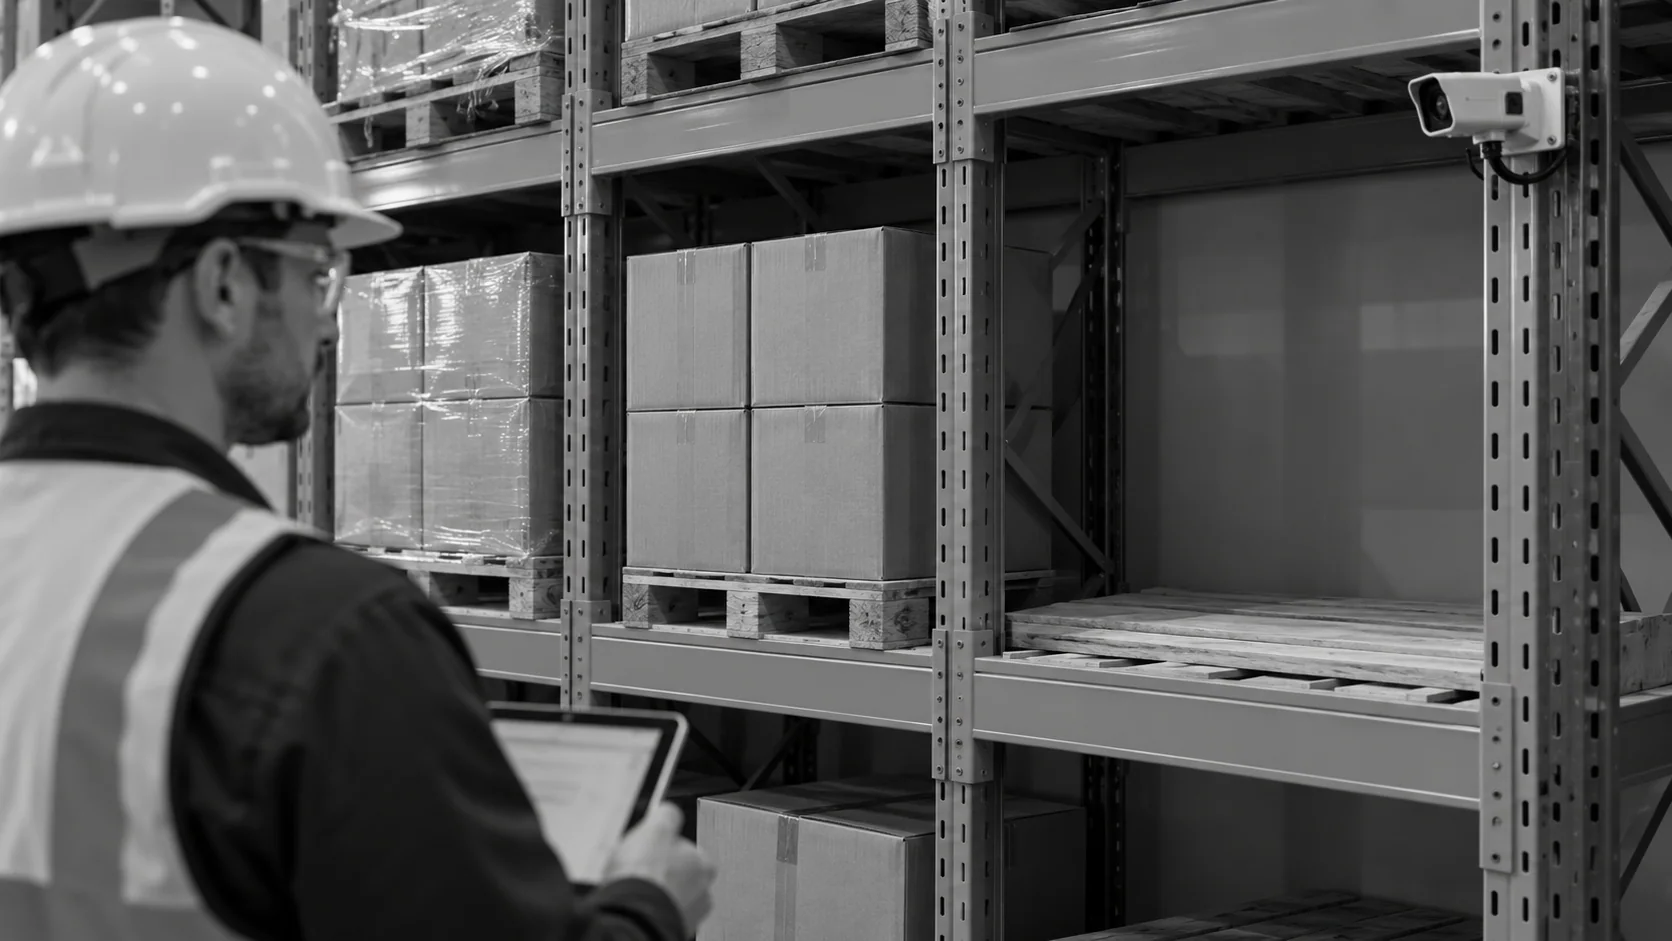
NAGAREによる空きロケーション検知は、各カメラの視野をロケーションにマッピングし、継続的に分類を行った上で、その結果を倉庫の記録と照合します。
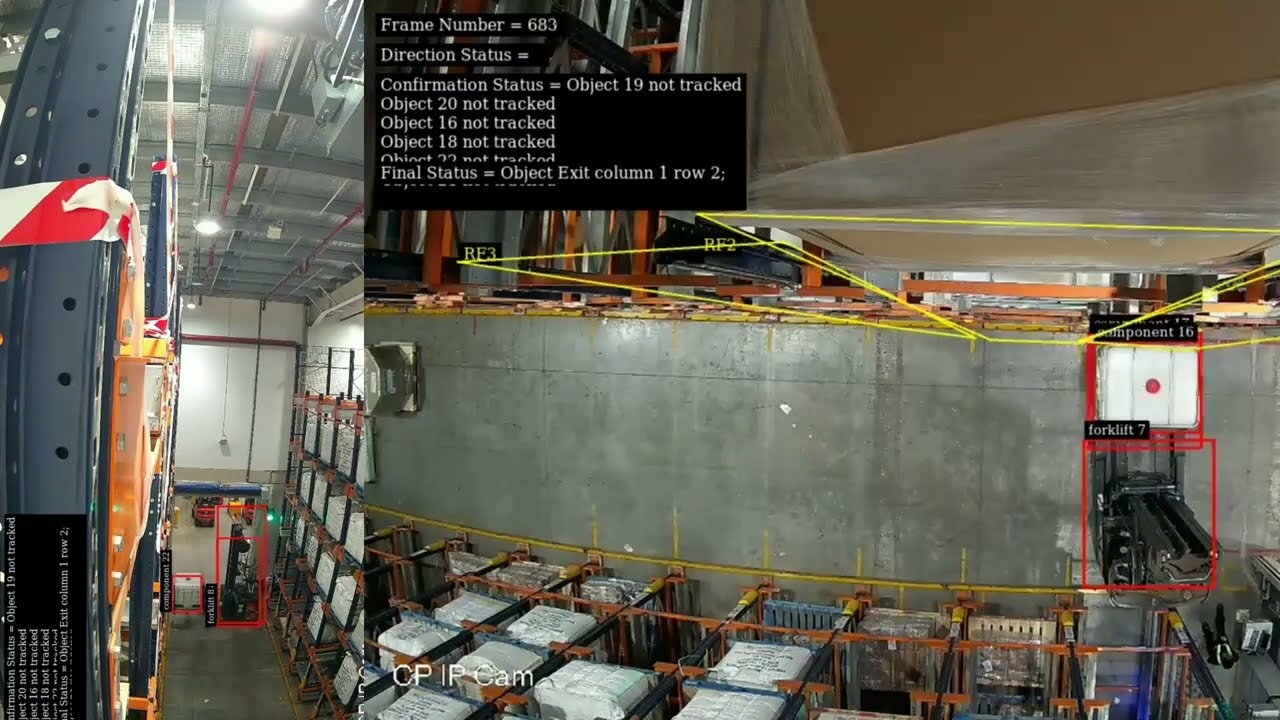
各カメラから見えるラックベイ、ビン、フロアレーンを一度アウトライン化し、ロケーションコードと紐付けます。
モデルが終日各ロケーションをチェックし、商品の入出荷に伴う変化を記録します。
ステータスを倉庫システムと照合し、不一致がある場合は修正対象としてフラグを立てます。
どのロケーションが空いているかを把握することが、すべての手法の目的です。手法によって、ステータスの確認頻度や必要な労力が異なります。
P&GのNAGARE導入により、既存のCCTVを通じて各保管場所の在庫をデジタル記録し、不一致を削減するとともに、倉庫内のリアルタイムな可視化を実現しました。
P&Gの公開実績は、P&Gとマルチ・スズキの共同ケーススタディに基づくものであり、ここではロケーションステータス管理に適用しています。

エラーのほとんどは、記録漏れや誤ったコードへの記録が原因で発生します。例えば、最も近い空きベイにパレットを保管した、確認なしでビンを空にした、あるいは忙しいシフト中に在庫を移動させた場合などです。その結果、システム上は「満杯」なのに実際は空、あるいは「空」なのに実際は満杯という「ゴーストロケーション」が発生し、毎日時間とスペースが無駄になります。記録の誤りが放置される時間が長くなるほど、その誤った情報を基にした移動計画が積み重なり、修正が困難になります。
空きスペースの検知は、カメラ映像内の各ベイやビン(保管場所)の輪郭を捉え、カメラが捉えた映像から「使用中」か「空き」かを分類することで機能します。その場所にパレット、ケース、またはトートがあれば「使用中」と判定されます。この分類は一日中継続的に行われるため、誰かが通りかかった時だけでなく、商品の搬入や搬出に合わせてロケーションのステータスがリアルタイムで更新されます。照明の変化や一部のみ積まれたパレットも学習データに含まれているため、シフトが変わっても安定した結果が得られます。
観測された占有状況は、カメラの監視範囲内で空いていると判断された位置を特定することで、スロット管理や補充の意思決定をサポートします。ロケーションの有無に基づくスペース利用率は、使用可能な容積や特定のパレットが収まるかどうかの判断とは異なります。保管移動やスペースの追加を計画する前に、観測結果をロケーションの寸法、積載ルール、および倉庫システムと組み合わせてください。不完全な視界や部分的な積載状況を確認し、ステータスレポートが完全な容量評価として扱われないようにしてください。
高層ラックのカバレッジは、取り付け高さ、ラックの形状、保管品、梁、交通量、カメラの角度に依存します。特定の視点からは、上段や下段が隠れてしまう場合があります。天井カメラですべての段を確実に視認できるという普遍的なルールはありません。代表的な荷物と稼働条件を用いて各保管位置を評価し、分類可能なロケーションを定義してください。カメラの再配置や追加が必要になる場合があり、視認できないロケーションについては、空きであると想定せず、未確認のままにする必要があります。
ドローンやスキャンロボットは、通常、稼働の少ない時間帯にラベルを読み取り、高層ラックのロケーションをチェックします。固定カメラは通常の作業中に継続的に監視を行うため、1日に何度もステータスが変化する動きの速いゾーンに適しています。一部の倉庫では、定期的な全数監査にドローンを、最も忙しい通路のリアルタイムなステータス把握にカメラを使用するという両方の手法を組み合わせています。
検知された不一致は、ロケーションコード、システム上のステータス、検知されたステータス、および保存された画像とともに提示されます。在庫管理担当者がどのように確認を行うか、また承認された修正を倉庫システムインターフェース経由で反映させるかどうかを合意します。これらの接続を実証する前に、自動書き戻しやドライバーへの直接的な指示を前提としないでください。フリーロケーションの観測は保管計画に役立つ入力情報となりますが、ロケーションの適合性や必要な承認は、引き続き倉庫業務のプロセスの一部となります。
はい。大型のロケーションは通常分類が容易ですが、棚上の小さなビンは、より近くで撮影するか、棚の正面に沿ってカメラを向ける必要があります。占有か空きかの判別方法はどちらも同じであり、セットアップでは、映像内の各位置を定義し、システム上のロケーションコードと紐付けます。
ロケーションコード、既存のカメラ位置、およびカメラからの静止画像をいくつか添えて、1つのゾーンのラックレイアウトをお送りください。在庫移動で最も失敗が多い箇所と、現在の修正方法を明記してください。それらの情報をもとに、カバレッジを検討し、分類対象のロケーションを特定した上で、不一致がどのようにチームへ通知されるかをご提示します。
ラックのレイアウト、カメラの設置位置、および在庫移動で問題が発生しているゾーンを共有してください。対象ゾーンの空きロケーション検知を計画し、スケジュールとコストをご説明します。最初のゾーンは通常4週間で稼働可能です。


