目視による締め付け順序の確認
- カメラが識別可能なボルト位置をマッピングする
- 認識された動作を指定された締め付けパターンと比較する
- 構成されたスキップや重複をオペレーターの確認用にフラグ立てする
- ガイダンスが構成されている次の位置を表示する
マッピングされた位置
目視による順序の評価
構成済みのチェック
スキップと重複の確認
NAGAREは、実際の締付作業を締付パターンと照合することで、トルク締付順序の検証をサポートします。カメラのカバー範囲やツールからのOK/NOK判定との連携については、貴社のエンジニアと協議の上で設定します。測定トルクの管理はツールコントローラーが担い、未確認の締付位置については、合意に基づいた確認ルールや解除ルールを適用します。

















ツールコントローラーは目標トルクに達したことを記録しますが、それがどのボルトに対するものかを常に把握しているわけではありません。そのため、すべてのトルクチェックに合格しても、実際には間違った順序で締め付けられている可能性があります。


当社のAIプロセス監視ソフトウェア「NAGARE™」は、目視による締結動作と必要な順序を比較することで、トルクシーケンスの検証をサポートします。カメラのカバー範囲や、各位置とツール結果の関連付けは、お客様のジョイントに合わせて設定されます。トルク測定はツール側で行われます。
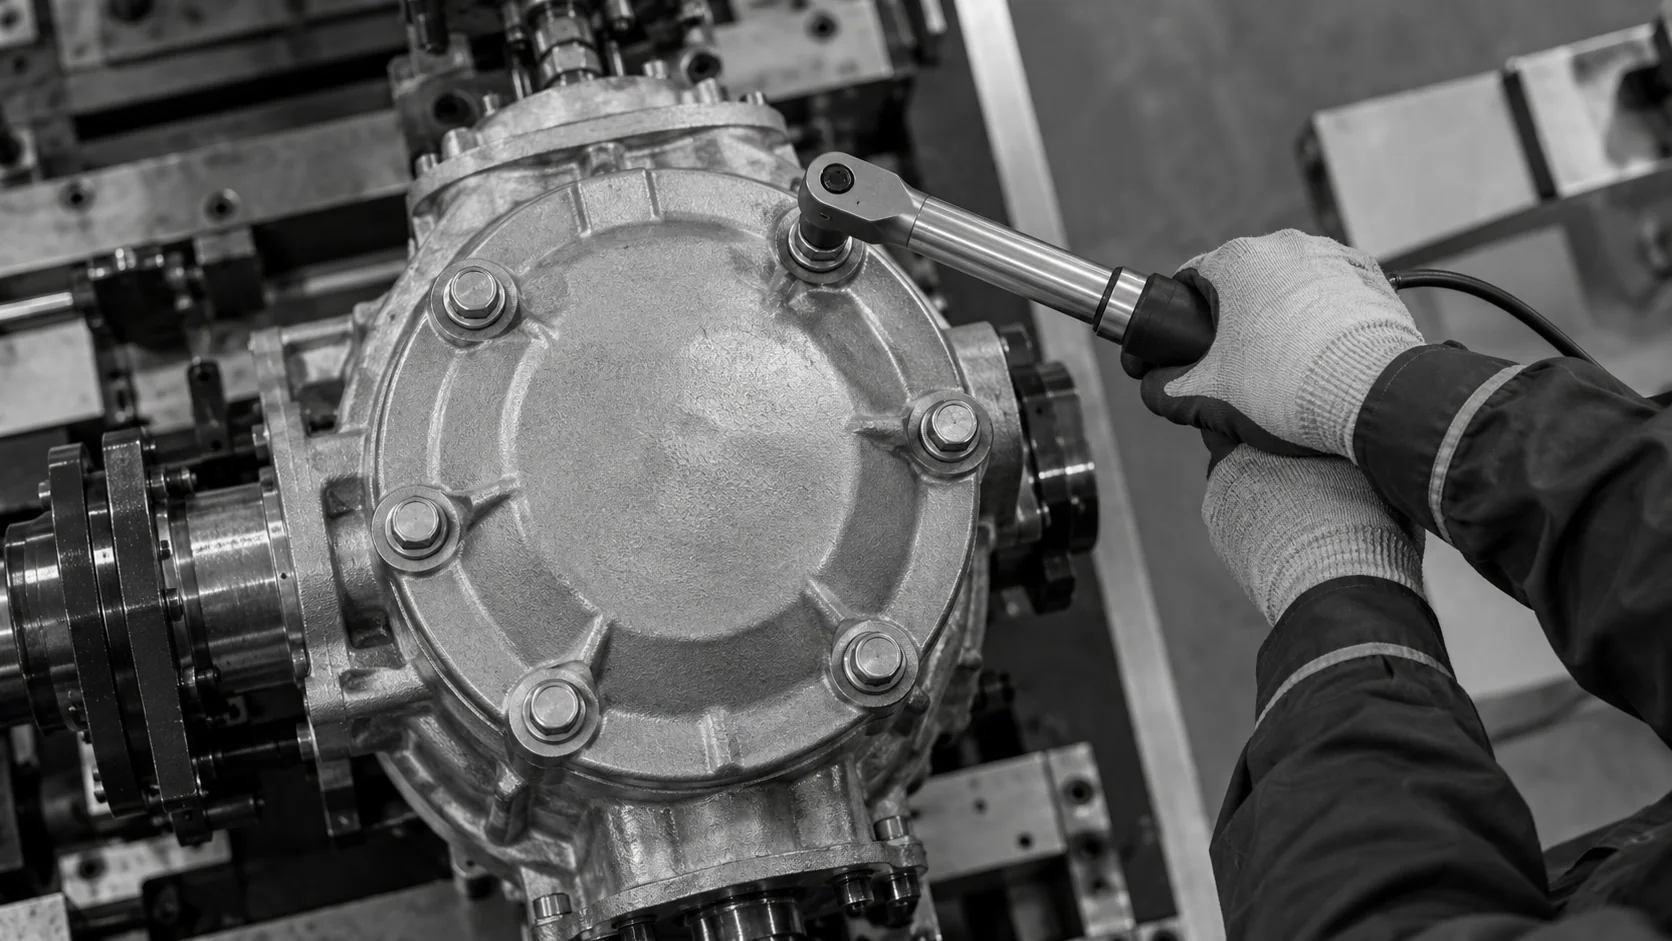
トルク順序の検証には、ツールに関する合意された視点と、観察された順序および測定された締付品質の明確な区別が必要です。コントローラーの接続については、貴社の制御チームと仕様を定め、検証を行います。
ボルトの位置と必要な順序は、図面や作業指示書に基づいて設定され、記録されたサイクル上で確認されます。
設定されたカメラチェックにより、目視可能な締付動作とマッピングされた位置を比較します。隠れている、または判別が難しい締付箇所については、別の視点からの確認や再検討が必要です。
未確認の位置がある場合、アラートを発生させることができます。ホールド、ツール結果のリンク、およびリリース条件については、ジョイントごとに合意および検証を行う必要があります。
手法によって、位置と順序を記録する方法が異なります。ツールのトルク結果とカメラの観察結果はそれぞれ異なる問いに答えるものであり、それらの関連付けには検証が必要です。

いいえ。トルクは、DCナットランナーやトランスデューサ付きトルクレンチなど、適切なツールとそのコントローラーによって測定されます。カメラはマッピングされた締結位置での目視可能な締結動作を観察することはできますが、外観だけで達成されたトルク、角度、またはプリロードを確定することはできません。コントローラーの測定値とこれらの観察結果を組み合わせる場合は、エンジニアリングによる検証が必要です。トルクの検証はツール側で行うものであり、トルク順序の検証は、カメラの視界で確認できる位置と順序の証拠を補完するに過ぎません。
締め付け順序は、接合部全体にどのようにクランプ荷重がかかるかを左右します。クロスやスターパターンで作業を行うと荷重が均等に分散されますが、片側から先に締め付けてしまうと、カバーの歪みやガスケットの不均一な潰れが生じたり、一部のボルトが所定のプリロードに達しなかったりする可能性があります。指定された順序は通常、設計エンジニアリングによって設定されるものであり、重要な接合部においては品質記録の一部となるため、値を達成することと同様に、その順序を証明することが重要です。
作業者がすでに完了した位置に戻り、別のボルトが未締結のまま残っている場合に、二度打ちが発生する可能性があります。設定されたカメラチェックにより、その視認可能な戻り動作をレビュー対象としてフラグ立てできる場合があります。ただし、外観のみから二度目の締付結果を確定することはできません。一部のコントローラーは、トルク・角度曲線を通じて繰り返し締付を検出します。それらの信号を同じボルトおよびユニット記録にリンクできるかどうかを合意し、複合的なチェックに依存する前に、実際のジョイントで締め忘れ、繰り返し、および隠れた動作を検証してください。
カバー、ハウジング、ホイールハブ、シリンダーヘッド、および複数のボルトと定義された順序を持つフランジジョイントが一般的です。ジョイントは作業中にオーバーヘッドカメラまたはサイドカメラから視認可能である必要があり、ボルトの位置が画像内で識別可能である必要があります。非常に密集している箇所や隠れた締結部品については、2台目のカメラが必要になる場合があります。これについては、お客様の部品とツールを使用した試行期間中に評価いたします。
ツールコントローラーの接続にはエンジニアリング評価が必要です。OKおよびNOKの出力を提供するだけでは、互換性、同期、またはカメラが捉えるボルトとの信頼できる関連付けは確立されません。チームが提案された記録の範囲を定め、実証できるように、コントローラーのインターフェース詳細をご共有ください。検証済みの接続が利用できない場合は、既存のトルクチェックを維持し、カメラによる観察は、締付品質の測定結果の確認としてではなく、合意された範囲内での順序や網羅性の証拠として扱ってください。
締め忘れが視認され、関連するルールが設定されている場合、ステーションは作業者に対して未確認の位置を警告できます。保持および解除の動作は、制御チームおよび品質チームと定義します。承認された修正には、ジョイントに応じて、増し締め、検査、または修理が含まれる場合があります。動作の再実行によって、品質上の懸念が自動的に解消されるべきではありません。位置記録とクリップは、動画をトルク測定の代わりとして扱うことなく、繰り返される手直しループを調査するのに役立ちます。
品質チームが代替案の網羅性と順序の証拠を検証するまでは、既存のペイントマーキングや監査を継続してください。動画による記録はその判断をサポートするかもしれませんが、校正済みの締付監査ツールや、締付品質を評価するためのその他の承認された方法に代わるものではありません。監査スケジュールと合格基準は、引き続き工場側で決定してください。また、ジョイントは指定された締付方法に従う必要があります。カメラによる監視のみでは、プリロードの確立や現在の管理プロセスの廃止を正当化することはできません。
ボルト位置と必要な順序が記載されたジョイント図面、作業者がジョイントを締めている動画、および使用しているツールとコントローラーのメーカー名とモデル名をお送りください。現場や試験で不具合が発生したジョイントについても併せてお知らせください。これらを基に、カメラの配置、各ステーションで必要な信号、および次のボルトをどのように作業者に示すべきかを提案いたします。
ジョイントの図面、締付パターン、およびツールコントローラーのモデルをご共有ください。該当ステーションにおけるトルクシーケンス検証の計画を立て、タイミングとコストについてご説明します。NAGAREのステーションは、通常4週間で稼働可能です。


