へこみと許容可能な表面変化の判別
- 部品の仕上げや形状に合わせて、カメラの視野と照明を設定します。
- 実際の製造現場から得た良品、不良品、および境界線上のサンプルを使用して学習させます。
- 目視可能なへこみを、傷、工具痕、残留物と区別して分類します。
- 検査対象領域に、合意済みの合格基準を適用します。
貴社の部品
トレーニングおよび検証用サンプル
貴社の基準
一貫した視覚的判断
KOMPASS AIは、成形部品、機械加工部品、仕上げ済み部品のへこみ検知を実現します。カメラと照明が表面の変化を捉え、モデルがお客様の合格基準に基づいて判定を行うため、コーティング、組み立て、梱包によってコストが上乗せされる前に、損傷した部品を排除できます。

















浅いへこみは周囲の表面とほぼ同じように光を反射するため、検知が困難です。部品が簡易的な目視検査を通過して次の工程に進んだ後、角度を変えた瞬間に初めて損傷が露呈することがあります。


当社のAI製品検査システム「KOMPASS™」は、学習済みの視覚モデルとモジュール式の画像処理ハードウェアを組み合わせ、検査ライン上の部品表面にあるへこみを特定します。このシステムは、欠陥を可視化し、お客様の品質基準を適用した上で、その結果をライン制御システムに伝達します。
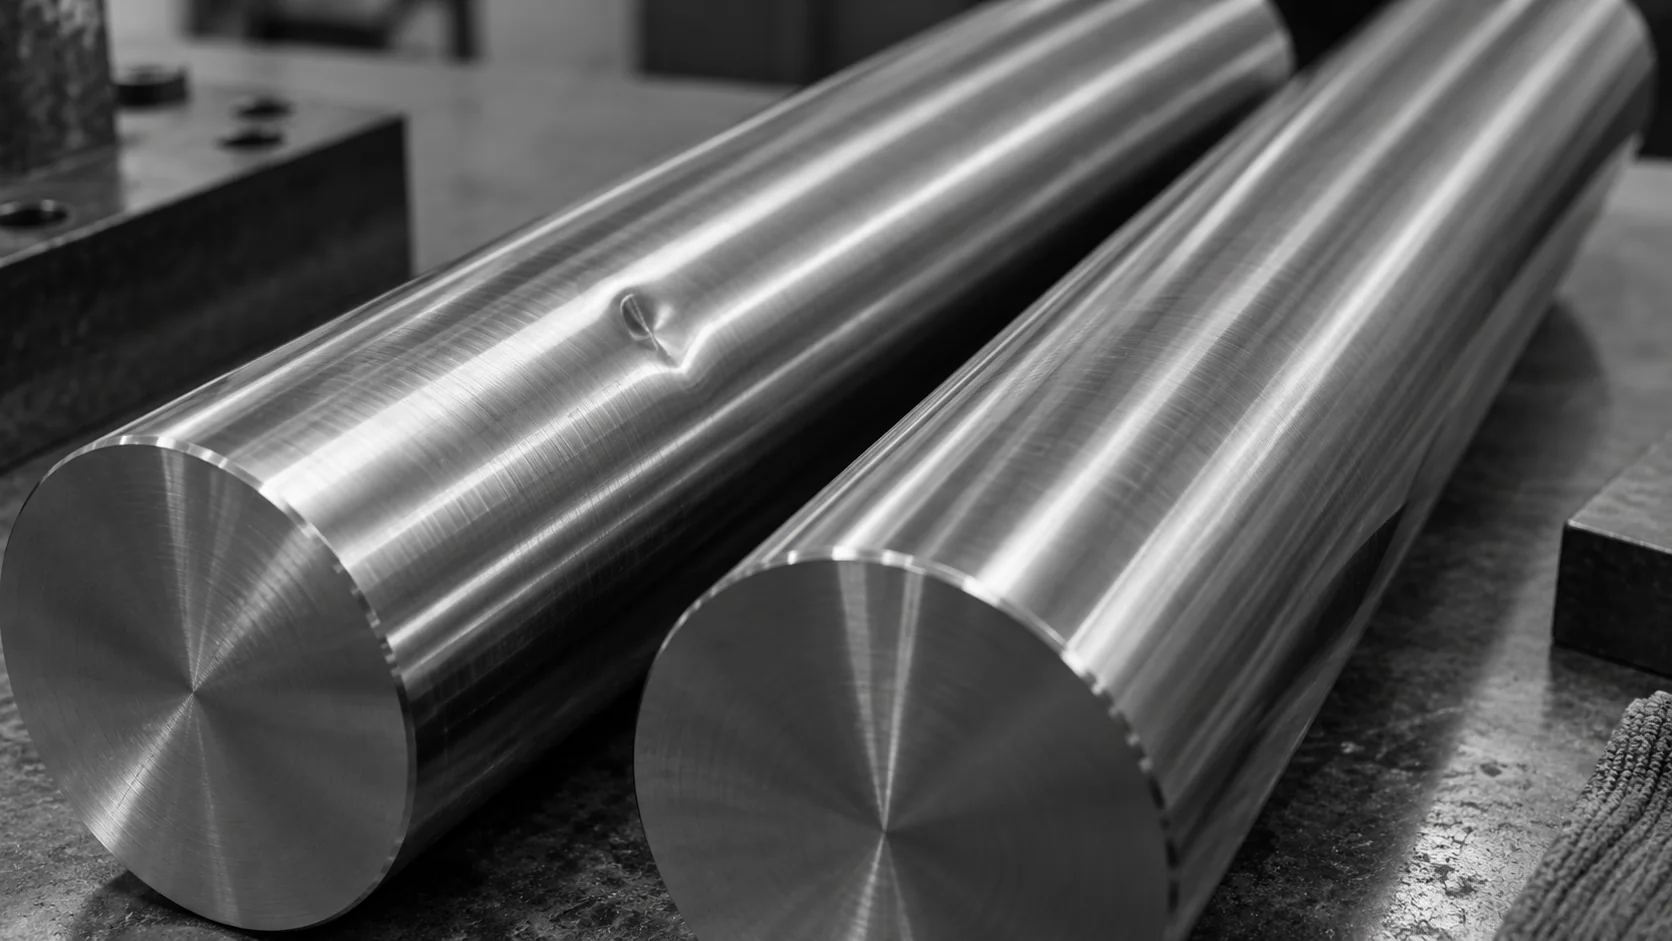
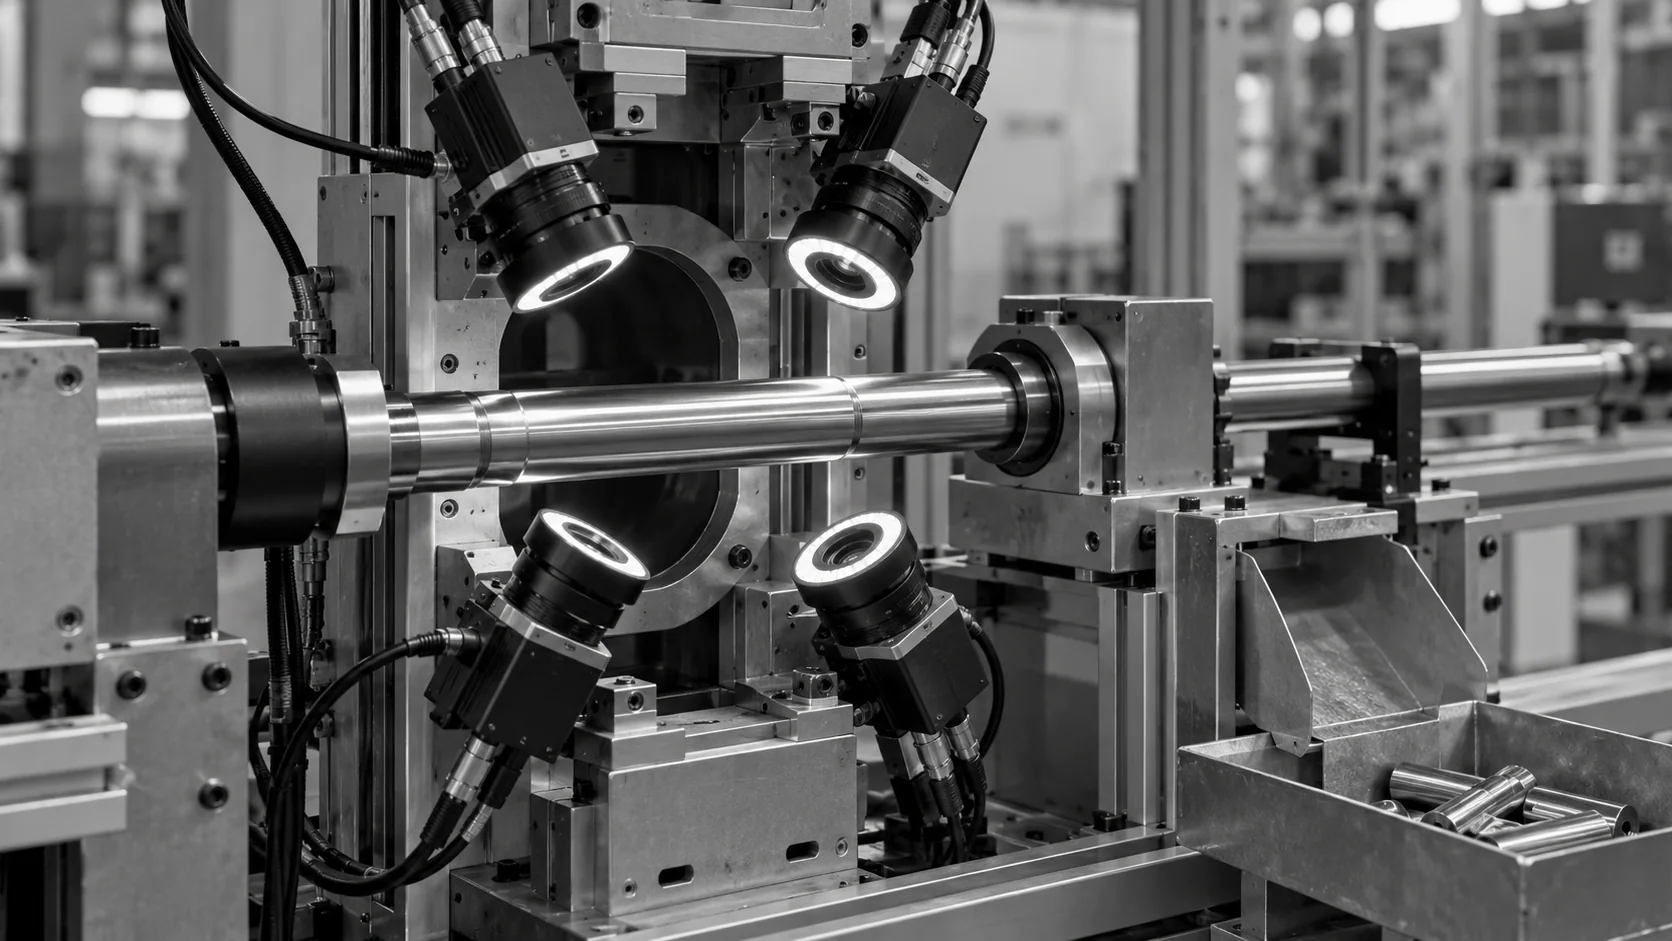
鏡面仕上げのロッドは反射が強いため、検査が困難です。Jidokaのデモンストレーションでは、これらの部品の自動表面検査を紹介しており、欠陥の種類としてへこみなどが含まれます。制御された撮像、視覚的な分類、そして自動選別を統合して実現しています。
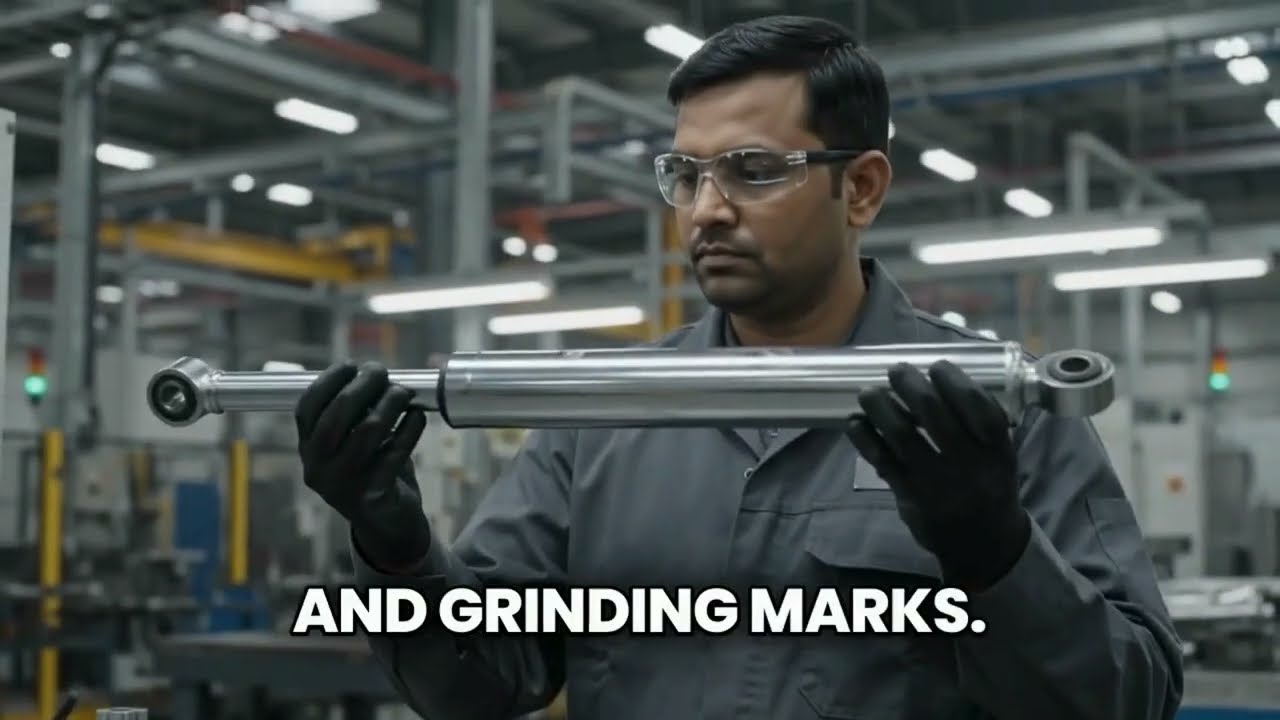
実際の仕上げにおいてへこみを浮き彫りにするカメラと照明の角度を選択します。曲面部品の場合は、関連する円周部を捉える視点と、それを再現性よく提示するハンドリングが必要です。
KOMPASSは、取り込まれた画像を学習済みの欠陥カテゴリと照合します。良品と境界線上のサンプルを用いることで、どの表面変化を許容し、どれを不合格とするかの基準を確立します。
検査判定は、設定されたラインの応答へとつながります。欠陥画像は、特定の工程後に同様の痕跡が再発していないかを確認するための出発点として、品質管理チームに役立てられます。
各手法は、表面を適切に捉えられるかどうかに依存します。違いは、通常のばらつきをどのように扱い、製造工程中に合否判定を適用するかという点にあります。
Jidokaのベアリング検査システムは、回転と反転を行うことで、上面、下面、内面、外面を露出させます。公開されている欠陥カテゴリには、18種類のベアリングにわたるへこみ、傷、工具痕、洗浄不足箇所が含まれます。

これらの結果は、へこみのみを対象としたベンチマークではなく、ベアリング検査アプリケーション全体の結果です。

撮影された表面をチェックし、視覚的な合格基準を満たさない凹みや変形を検出します。へこみ検査は、製品にとって重要な表面、つまり生産工程においてアクセス可能であり、かつ良品と不良品の代表的な例が得られるポイントから開始します。KOMPASSは可視化された欠陥を分類し、設定された対応策へと結果を渡します。機能的な合格判定は、特にシール性や嵌合、その他の重要な機能に影響を及ぼす可能性がある場合、エンジニアリング要件に従って行われます。
浅いへこみの検出は、形状の変化を画像上でいかに可視化できるかにかかっています。反射面を検査する場合、複数の照明方向、異なるカメラアングル、または部品の回転が必要になることがあります。ある配置では消えてしまうようなわずかな凹みも、別の配置では鮮明に映し出されることがあります。適切なテストとは、実際の仕上げ状態を用い、最も判定が難しい境界線上の例を含め、実際の生産速度で行うものです。これにより、自動排出を有効にする前に、そのステーションでどの欠陥を確実に識別できるかが明確になります。
マシンビジョン照明によって再現性の高い視界を確保し、許容範囲内の表面変化と実際の欠陥の両方を学習させます。サンプルセットには、通常の輪郭、工具痕、油分の状態、仕上げの違いを含めます。表面の変形を検出するには、合格基準の境界に近い難しい例でテストを行ってください。見逃した欠陥と誤って不合格と判定された良品を併せて確認することで、検証中に一方の精度を向上させようとしてもう一方の精度が低下する事態を防ぐことができます。
へこみの測定には、定義された基準に対して形状を測定できるセットアップが必要です。単に暗い斑点や反射の歪みが見えるだけでは、深さを特定することはできません。深さの許容値が判定基準となる場合は、その要件を最初から明示し、適切な3Dセンシングやプロファイリングが可能か検討する必要があります。外観上の欠陥検出が目的であれば、検証済みの視覚的分類で十分な場合があります。検査方法は、図面や品質仕様書に記載された合格基準に従う必要があります。
はい、撮像、ハンドリング、処理、排出のすべてがサイクルタイム内に収まるのであれば可能です。へこみ検出カメラには、動きによるブレを防ぎつつ、必要な詳細を捉えるための十分な光量と適切な露出が必要です。部品の回転や反転にも時間がかかります。そのため、実現可能性はステーション全体のサイクルタイム、部品の間隔、排出位置を考慮して判断する必要があります。ソフトウェアの推論速度だけで、導入可能な生産レートを決定することはできません。
検査領域の見え方に影響を与えるすべての材質、仕上げ、形状を含めてください。表面のトポグラフィー、光沢、曲率、通常の製造テクスチャはすべて画像に影響します。金属表面検査の場合、加工、研磨、成形条件が異なるサンプルが必要になることがあります。許容できない最小の欠陥だけでなく、それと似た外観を持つ許容可能なマークも追加してください。ラインに複数のバリエーションがある場合は、それらの違いを記録し、単一の簡単なサンプルではなく、実際の混流生産を想定した検証を行ってください。
実際の生産現場を代表するラベル付きデータセットを用いて、欠陥の見逃しと過剰検出(誤判定)の割合を個別に測定してください。結果は、欠陥のカテゴリー、深刻度、部品のバリエーション、検査領域ごとに確認します。トレーニングに使用していない新しいサンプルを含め、意図した速度と搬送条件で検査を繰り返してください。JidokaのNSK導入事例では、ベアリングの複合的な用途における性能を報告しています。最終的な判定基準は、自社の部品で測定した結果に基づき、自動運転へ移行するための明確な基準を設けてください。
撮像設定によって重要な欠陥をすべて捉えられるのであれば、可能です。表面欠陥検出では、へこみ、傷、その他の目視可能な異常を1つの検査工程にまとめることができますが、それぞれ異なる視野や照明が必要になる場合があります。欠陥リストを早期に定義し、各カテゴリーを個別に検証してください。そうしなければ、明らかな傷には対応できても、浅いへこみを見逃す可能性があります。また、治具によって隠れている領域や、その生産工程ではアクセスできない領域がないかも確認する必要があります。
部品、仕上げ、許容できない最小のへこみ、目標とするライン速度をお知らせください。その欠陥を可視化するために必要な条件を評価し、ご指定のチェックポイントで判定を下せるよう検討します。


