容器に対する各ラベルの位置を特定
- 同一画像内でラベルと容器の端をすべて検出
- 容器本体を基準にラベルの高さ、オフセット、角度を測定
- 正面、背面、ネックラベルを一括検査
- コンベア上での容器の正常な位置変動を許容
すべての容器
位置は推測ではなく測定
すべてのラベル
正面、背面、ネックラベルを検査
KOMPASSは、ラベラーから排出されるすべての容器に対してラベルの貼り付け検査を行います。AIビジョンがラベルの有無、高さ、位置、そして容器に対する整列状態を正確に確認し、ラベルがずれたままケースパッカーに到達する前にラインへ信号を送ります。

















ラベラーは1時間に数千枚ものラベルを貼り付けます。アプリケーターがわずかでもずれると、それ以降のすべての容器に同じ不具合が発生し、店頭に並んだ時点でその欠陥が露呈してしまいます。


当社のAI製品検査システム「KOMPASS™」は、お客様の容器とラベルで学習させたモデルを用いてラベルの配置を検査し、各ラベルの位置を特定して容器に対する位置を測定します。位置情報は、すべての容器の画像とともに記録されます。
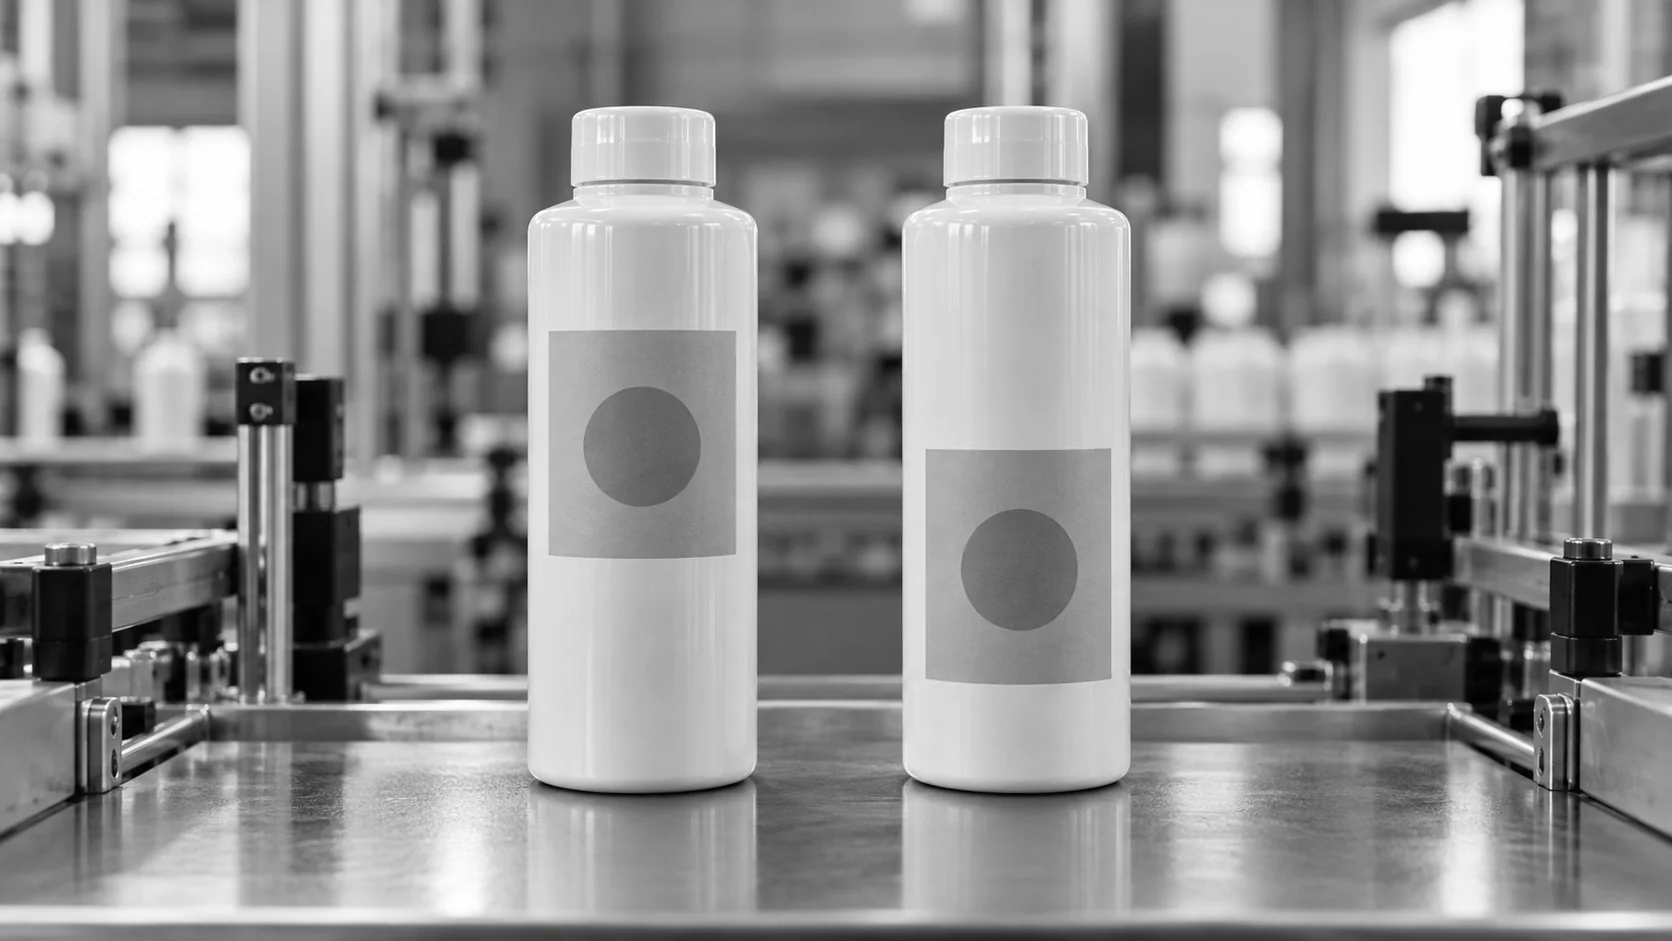
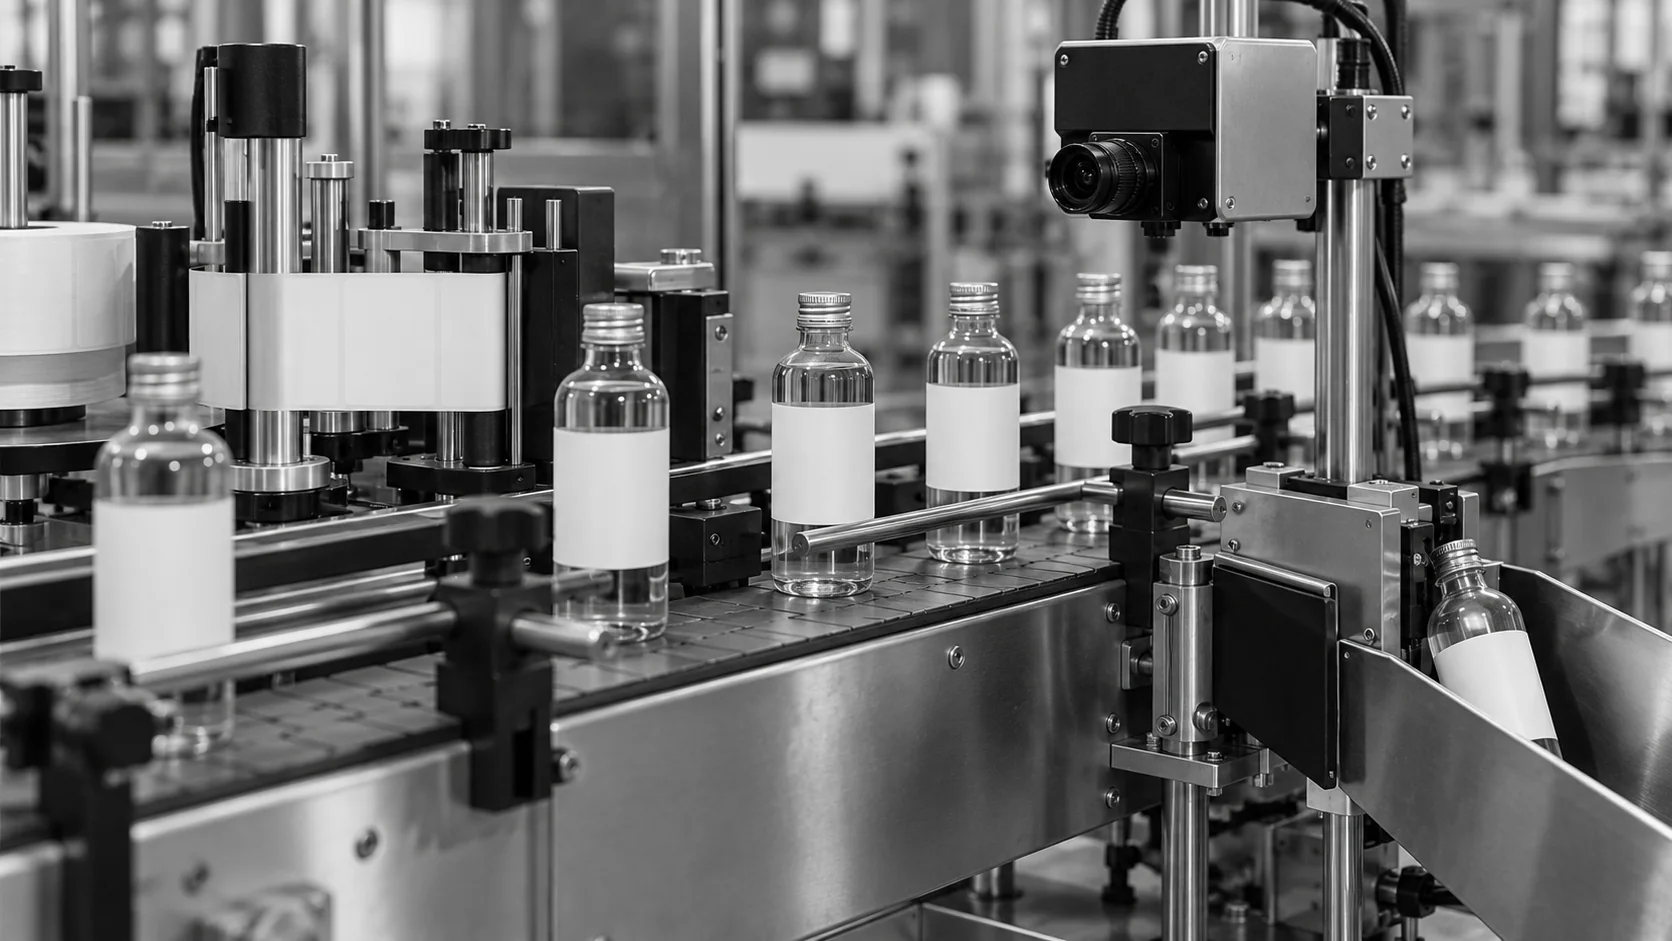
Jidokaのボトルラベル検査デモでは、ラベル貼り付け検査の実践例を紹介しています。カスタムAIモデルがラベルの品質をチェックし、同時にOCR/OCVで印字内容を読み取ることで、すべてのボトルについてラベルの貼り付け状態と印字内容の両面から検査を行います。
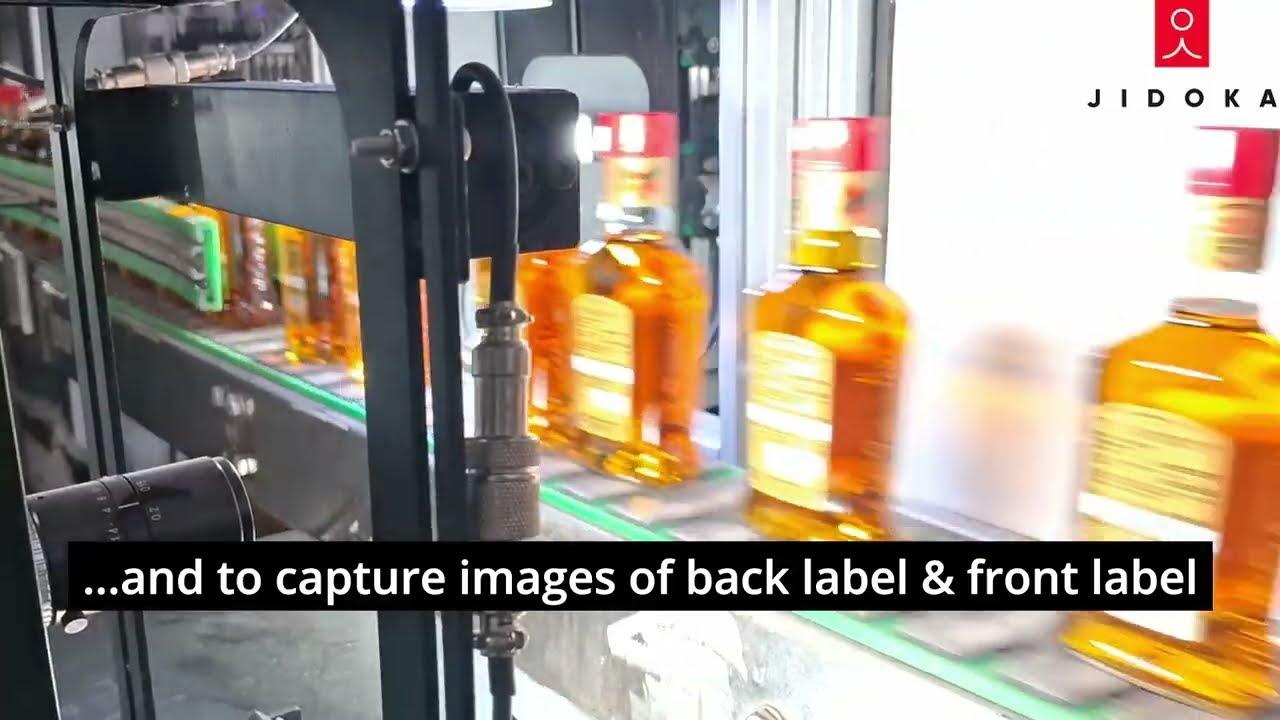
ラベラー通過後のカメラで各容器を撮影します。円筒形の容器の場合、すべてのラベルを確認するために複数方向からの撮影や回転が必要になることがあります。
モデルが各ラベルと容器の基準点を特定し、高さ、オフセット、角度を測定します。
不良品は排出され、位置の傾向からズレを検知し、すべての結果が画像とともに保存されます。
どの手法を用いる場合も、ラベルと容器を鮮明に捉える必要があります。違いは、ラベル位置の検査によって位置を測定し、ズレを早期に発見できるかどうかにあります。
ディアジオ社向けJidokaのラベル付きボトル検査システムは、毎分300本の速度で工程内にラベルの向き、テキスト、状態をチェックし、不良品を自動的に排出します。

ディアジオ社が公開した結果には、ラベル付きボトル全体の検査工程におけるラベルの向きのチェックが含まれています。

ラベル位置検査では、各ラベルが容器のどこに配置されているか(高さ、水平方向のオフセット、角度)を測定し、ラベルの有無も確認します。測定は画像内の固定点からではなく、容器自体のエッジや特徴を基準に行われます。そのため、コンベア上での容器の通常の動きによって誤判定が発生することはなく、ラベルの実際のズレのみを検知します。容器ごとに測定を行うため、正常な製品が続く中でも、配置が不適切なラベルを確実に捕捉できます。
はい。フロントラベル、バックラベル、ネックラベル、カラー、タンパーストリップはすべて同じ工程でチェックでき、それぞれに個別の位置許容範囲を設定可能です。また、ラベルが左右正しく貼られているかも確認するため、段取り替え後にラベルが左右入れ替わってしまうミスも防げます。円筒形の容器の場合、すべてのラベルを確認するために複数のカメラや回転工程が必要になることがあります。ネックカラーとフロントパネルでは許容範囲が異なるため、ラベルの種類ごとに個別の制限値を設定します。
カメラ1台では円形容器の一部しか捉えられません。コンベア周囲に複数のカメラを設置するか、容器を回転させて360度の視界を確保することで、ラベル全体を確認できます。ライン上で容器の向きが揃っていない場合でも、モデルがラベルの位置を特定し、容器に対する相対的な位置を測定するため、特定の角度にあることを前提とする必要はありません。すべてのラベルを完全に確認する必要がある場合は、回転させることで最も網羅的な視界が得られます。
一般的な原因としては、ウェブテンションの変化、ベルトやローラーの摩耗、ラベルセンサーのズレ、アプリケーターパッドの不整合、接着剤の温度などが挙げられます。容器の個体差やライン速度の変化も影響します。これらの原因は徐々に進行するため、アプリケーターのドリフト(ズレ)は、ラベルが許容範囲外になるずっと前から、測定位置の緩やかな傾向として現れます。この傾向を早期に発見することで、製品の貼り直しや手直しのためにラインを止める前に、迅速な調整が可能になります。
はい、可能です。ステーションはラベルの高さとオフセットを数値で報告するため、オペレーターはラベルがどの方向に、どれだけずれているかを把握できます。この傾向をラベラーの設定にフィードバックすることで、容器を1つずつ排出するのではなく、根本的な原因を修正できます。ラベラー側が対応していれば、この修正を自動化することも可能です。オペレーターは、調整の効果を次の測定値ですぐに確認できます。
ラベル有無センサーは「何かがある」ことしか確認できません。一方、画像処理によるラベル欠落検知は、それが正しいラベルであり、正しい位置にあることを確認します。センサーでは通過してしまうような、一部のみが貼られたラベルや折れ曲がったラベルも検知可能です。位置チェックにも同じ画像を使用するため、追加のハードウェアをラインに増設することなく、1つのステーションで有無と位置の両方をカバーできます。
まずはラベルの仕様と、ラベルの貼り付けミスが目立つ、あるいは必要な情報が隠れてしまう箇所を確認することから始めます。ネックラベルの高さ制限とフロントパネルのオフセット制限は、それぞれ異なるのが一般的です。各制限値の境界線上にある容器を使用してステーションを検証し、容器に対してラベルの端が見えにくい場合は照明を調整します。制限値は、ラベラーが安定して稼働するようになった後に厳しく設定することも可能です。
容器とラベルのサンプル、位置仕様、および典型的な貼り付け不良の写真を送付してください。あわせて、ライン速度、ラベラーのレイアウト、および排出(リジェクト)可能な場所をご提示ください。これらに基づき、貴社のラインに適したカメラの配置、照明、およびラベル位置検査のための容器基準点をご提案します。過去の貼り付け不良の写真は、貴社の品質基準に合わせた許容範囲を設定するのに役立ちます。
容器、ラベルの仕様、ラベラーのレイアウト、およびライン速度をお知らせください。ラベラーの後工程にラベル位置検査を計画し、コストとスケジュールをご案内します。導入までの期間は6〜8週間が目安です。


